シャープと首都高技術、道路損傷自動検知システムの実証実験を2026年10月開始へ


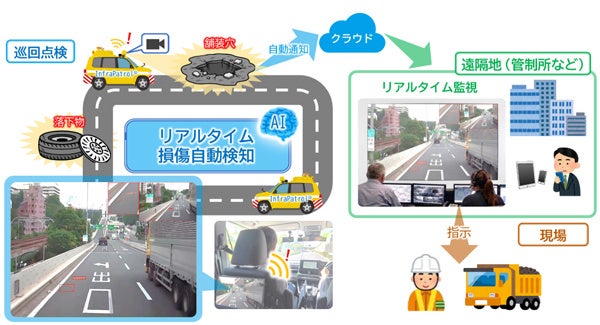
シャープ株式会社と首都高技術株式会社は、道路を撮影した映像から落下物や舗装穴(ポットホール)などの損傷をリアルタイムに自動で検知・通知する「リアルタイム道路損傷自動検知システム」の実証実験を2026年10月より開始します。両社が持つ技術とノウハウを融合し、高速道路における巡回点検の自動化を目指します。
開発の背景と巡回点検の自動化
走行車両の安全確保には、道路上の落下物や舗装穴(ポットホール)などの損傷を早期に発見し、迅速に対応することが求められます。従来はパトロール車両に乗車した点検調査員が目視で確認していましたが、将来的な担い手不足を見据えて点検作業の高度化や効率化(自動化)が必要とされていました。
これを受け、首都高技術が持つ道路管理ノウハウと、シャープのAIおよび画像処理技術を組み合わせたシステム開発が進められています。走行車両のカメラ映像を遠隔地のパソコンやモバイル端末から地図上の位置と照らし合わせて確認できる巡回点検支援システム『インフラパトロール(InfraPatrol(R))』の機能向上を図る取り組みです。なお、「インフラパトロール」「InfraPatrol(R)」は首都高技術株式会社の登録商標です。

本システムは『インフラパトロール(InfraPatrol(R))』の一機能として開発されており、道路を撮影した映像から損傷とその発生位置をリアルタイムに自動検知し、クラウドを通じて管制所などへ共有します。検証段階における検知精度は約80~90%を確認しています。

検知された損傷は車線や路肩といった発生場所に応じて色分けされ、走行映像上に近景・遠景でポップアップ表示されます(表示方法は開発中のため、今後変更となる可能性があります)。データ記録とともにアラート音で通知されるほか、検知時の画像、時刻、位置情報が遠隔地へ自動で送信されます。
実証実験の概要と今後の展開
実証実験は現場検証を通じて巡回点検の自動化を実装するために行われます。
- 実施期間:2026年10月~2026年11月(予定)
- 実施場所:首都高速道路
- 実施内容:巡回点検の高度化・効率化(自動化)の実装に向けた現場検証
- 主な確認ポイント:雨天などの多様な気象・交通環境下における検知精度、損傷発生位置の把握、検知した損傷の道路管理者へのリアルタイム通知
実証実験を経て2028年度以降に首都高速道路での本格導入を目指すとしています。将来的には自動運転車両との連携や、全国の自治体、道路管理者への技術提供も視野に入れ、持続可能なインフラ維持管理体制の構築に貢献する方針です。
発表企業
- シャープ株式会社(大阪府大阪市、代表取締役社長CEO:河村 哲治)
- 首都高技術株式会社(東京都港区、代表取締役社長:加古 聡一郎)
本記事はシャープ株式会社および首都高技術株式会社の発表をもとに作成されています。
ビジネスパーソンの課題解決と納得感にこだわるDellows News編集部。キャリア論からAI、健康法まで幅広い分野に対応し、複雑なテーマでも平易な言葉で丁寧に解説。読者が「明日から使える」知識やヒントを得られるよう、具体的な事例・データ・専門家の見解を交えて執筆。情報を整理し、納得感ある記事づくりを心がけています。