NTT、ロボットの行動前に荷崩れなどを予測するワールドモデル技術を開発


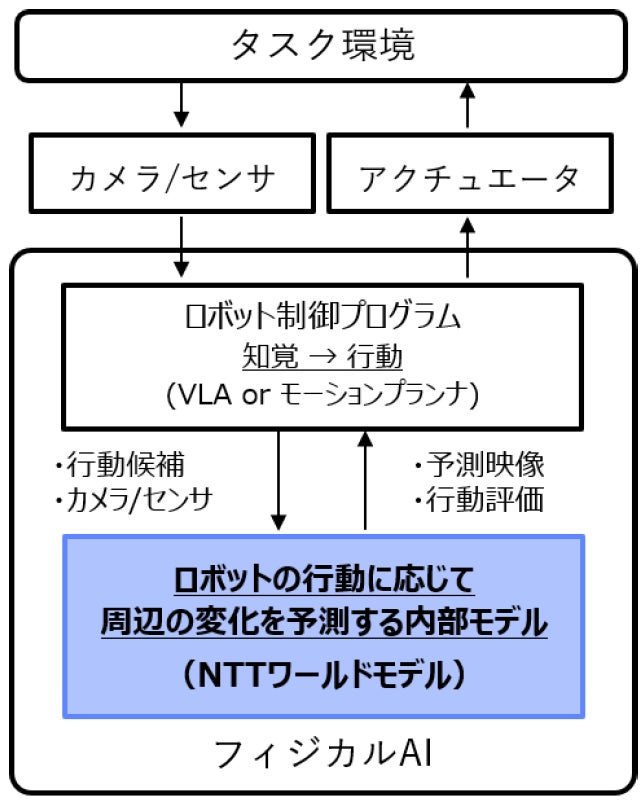
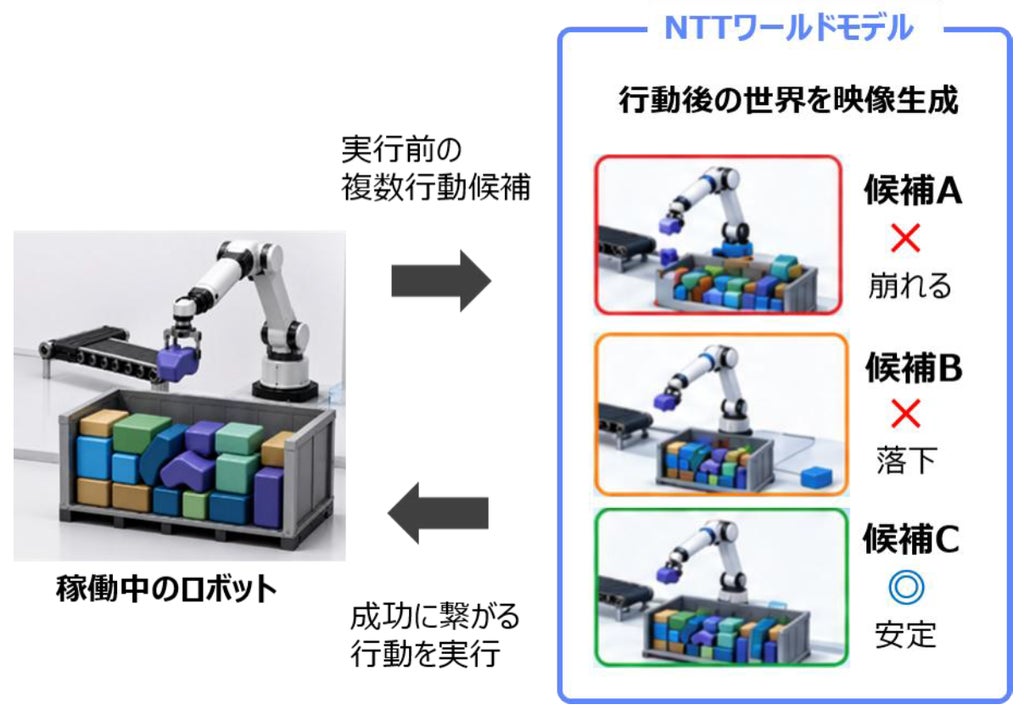
NTT株式会社(本社:東京都千代田区、代表取締役社長:島田 明)は、ロボットが実際に行動する前に複数の行動候補について荷崩れや落下などの結果を予測・評価し、成功につながる行動を選択できる技術を実現しました。
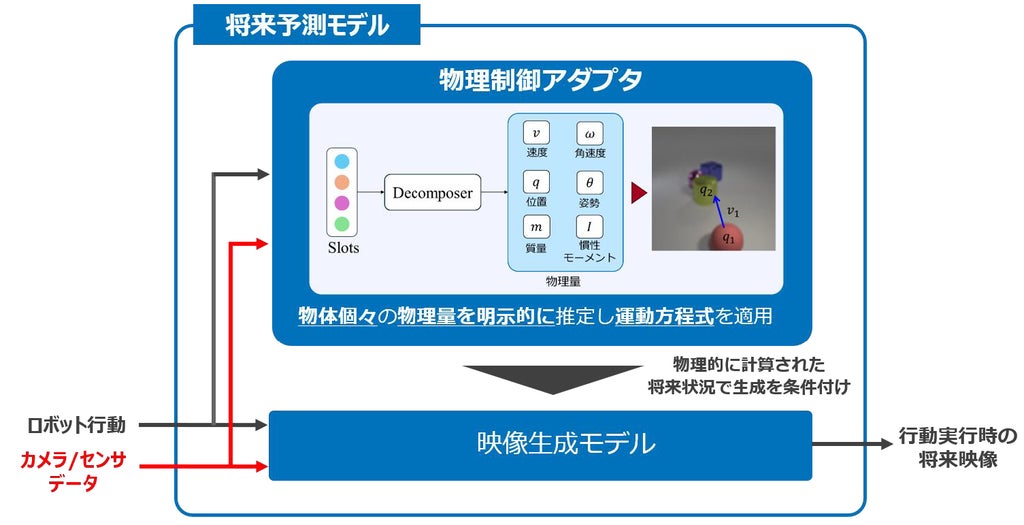
独自開発した「物理制御アダプタ」を映像生成モデルに統合したワールドモデルを基盤としており、物体の重さや向き、動く速さといった物理量を明示的に扱って運動方程式に基づき状態変化を予測します。小型ロボットを用いた実験では作業の成功率が向上したほか、最初の適用領域として空港手荷物の積込み・積降ろしを想定し、株式会社Mujinとの連携による社会実証などを進める計画です。
物理法則の計算を映像生成モデルに世界初統合
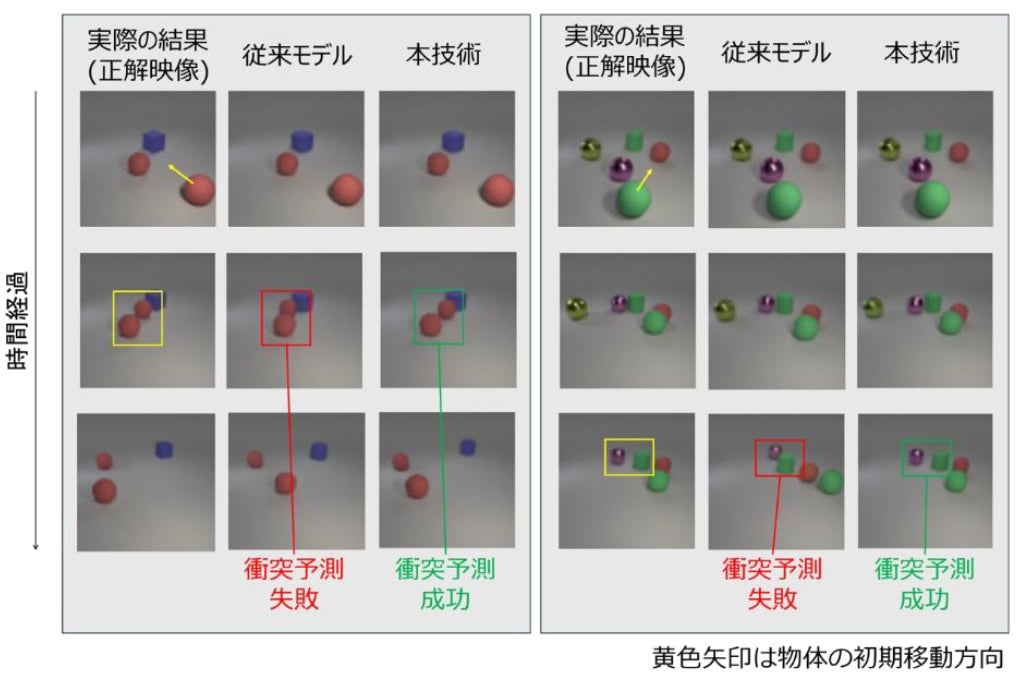
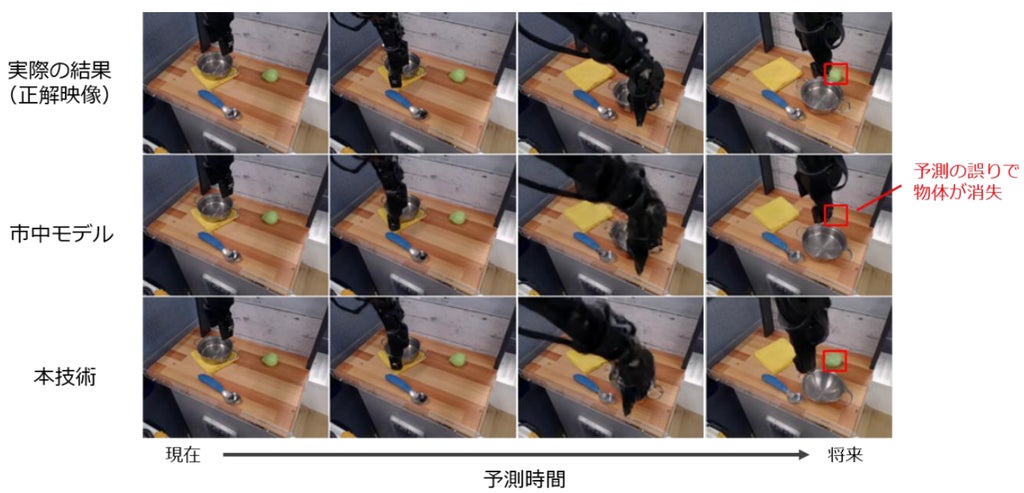
従来のワールドモデルは内部で物理量を明示的に扱わないため、生成映像の中で物体が消失・変形したり、衝突などの相互作用を正しく予測できなかったりする課題がありました。また、学習データに依存するため、データに含まれない場面では予測が破綻しやすい点も挙げられていました。
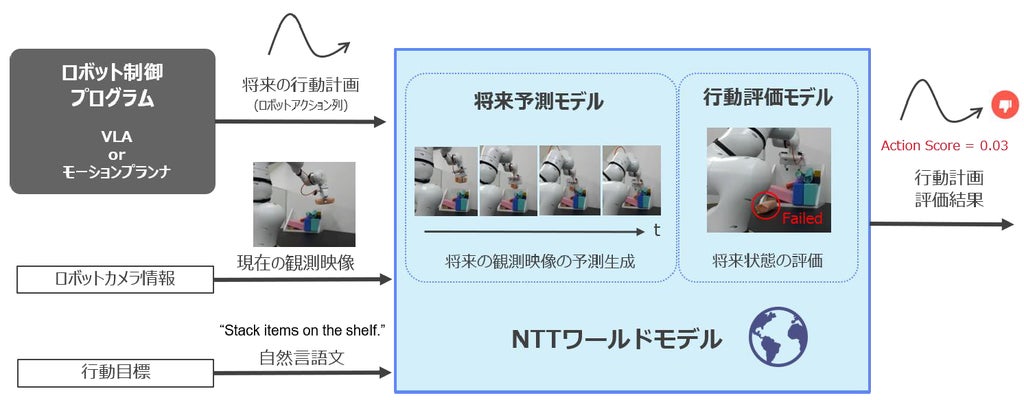
NTTが開発した技術は、映像から物体の位置、向き、動く速さ、重さなどを推定して物理法則に基づき次の動きを計算する「物理制御アダプタ」を備えています。この物理制御アダプタをワールドモデルの基盤となる映像生成モデルに世界で初めて統合しました。これにより、物体の消失や変形を抑え、衝突や崩落といった相互作用を高精度に予測します。また、予測の根拠となる物理量を明示的に出力できるため、生成結果の理由を把握しやすい構成となっています。
既存のロボット制御と連携し未知の場面にも対応
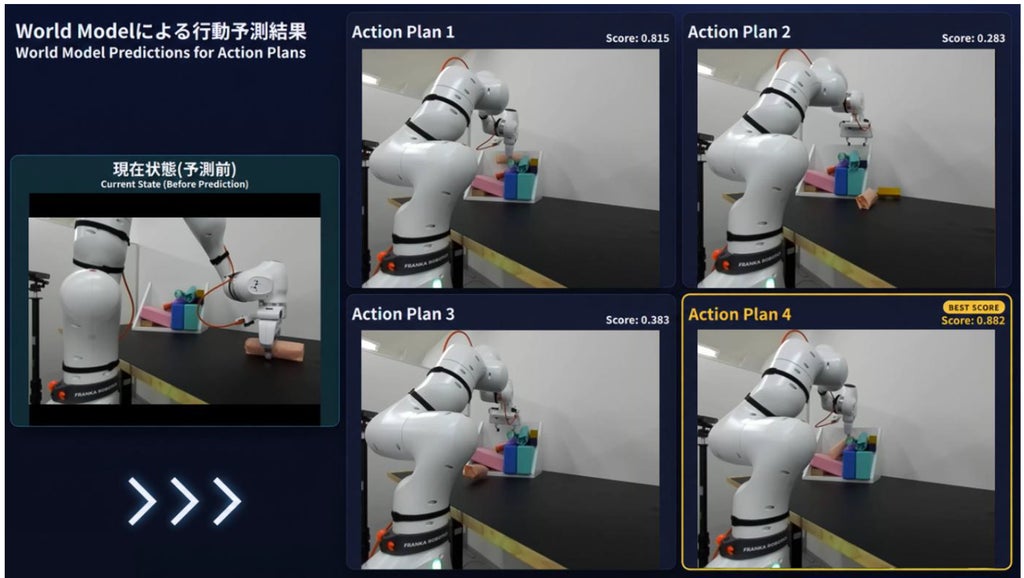
本技術は既存のロボット制御ソフトウェアと連携し、判断を補強する形で適用可能です。VLA(Vision-Language-Action model)やモーションプランナなどが生成する複数の行動候補について、それぞれを実行した場合の未来を映像として生成し、物体の落下や衝突の有無を事前に予測・評価してロボットの行動失敗率を低減します。
物体ごとの位置・姿勢・速度・質量などの物理量を扱い運動方程式に従って未来を予測するため、学習データに含まれない未知の場面や動きにも対応できます。そのため、空港手荷物や宅配便の小口荷物のように、形状・重量・配置が多様で学習データの網羅が難しい現場に適しているとしています。
実験で棚積みタスク成功率が92.3%に向上
小型ロボットを用いて荷物の積付け作業を模擬した棚積みタスクの実験では、本技術を適用したことで成功率が73.1%から92.3%に向上することが確認されました。
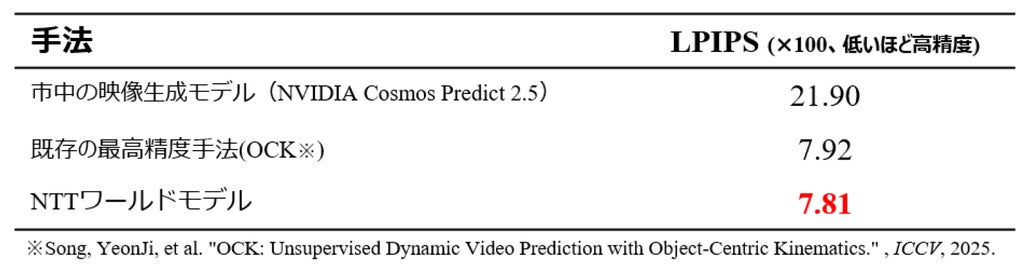
また、複数物体の衝突を含む公開ベンチマーク「OBJ3D」を用いた予測映像の評価においても、人間の知覚に近い感覚で類似度を測定する評価指標「LPIPS」で従来手法を上回る予測精度を確認したとしています。
株式会社Mujinと社会実証へ、幅広い分野への展開も視野
最初の適用領域として、形状や重量の異なる多様な空港手荷物の積込み・積降ろしを想定しています。今後は株式会社Mujinと連携しながら社会実装を進めるほか、ロボットサービスベンダや物流・倉庫事業者などとの連携も検討します。
将来的には荷物の積込み・積降ろしを起点に、物流・倉庫、製造、建設、小売など多様な物体を扱う幅広い分野のフィジカルAIへ展開し、現場の省人化と生産性向上への貢献をめざす方針です。
なお、本研究成果は2026年11月18日~25日に開催される「NTT R&D FORUM 2026」(展示会名称表記:NTT R&Dフォーラム 2026、https://www.rd.ntt/forum/2026/ )に展示される予定です。
本記事はNTT株式会社の発表をもとに作成されています。

ビジネスパーソンの課題解決と納得感にこだわるDellows News編集部。キャリア論からAI、健康法まで幅広い分野に対応し、複雑なテーマでも平易な言葉で丁寧に解説。読者が「明日から使える」知識やヒントを得られるよう、具体的な事例・データ・専門家の見解を交えて執筆。情報を整理し、納得感ある記事づくりを心がけています。