リアルワールド、NVIDIAの出資対象に決定 ロボット評価基準も発表


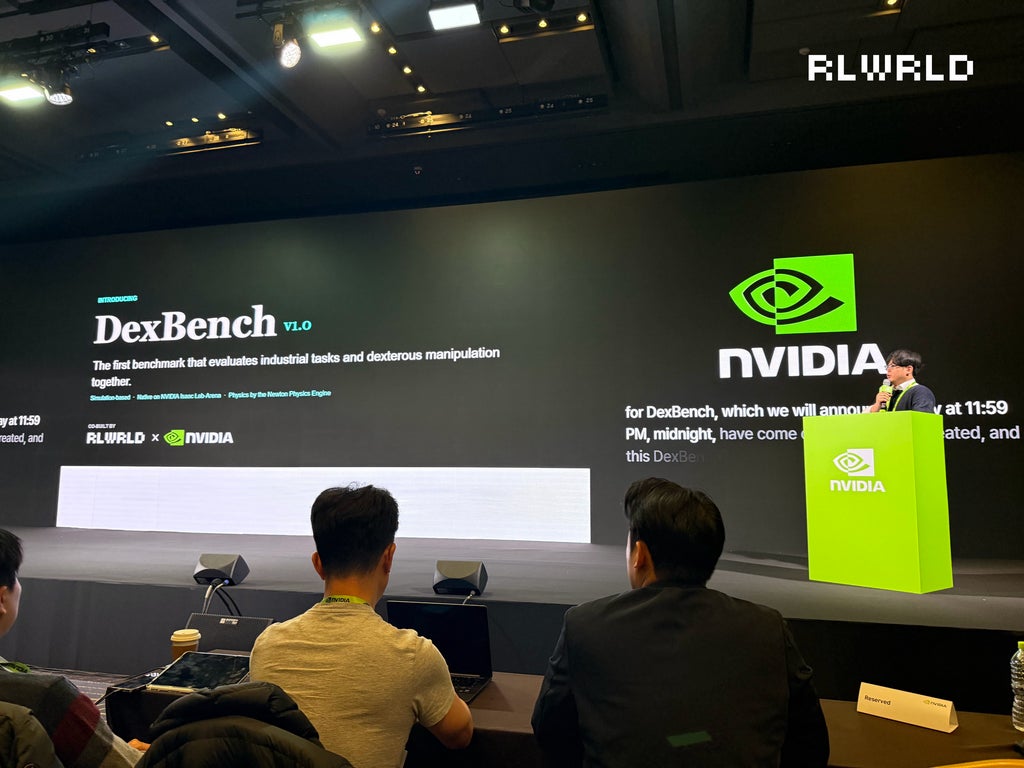
フィジカルAI基盤モデル開発を手がけるリアルワールド株式会社(RLWRLD)は、2026年11月9日、米国本社であるRLWRLD Inc.がNVIDIAからの出資計画の対象に決定したことを発表しました。あわせて同日、ソウルで開催されたNVIDIA主催のAI技術カンファレンス「AI Day Seoul 2026」において、ロボットハンドの作業精度を測る評価基準「DexBench(デックスベンチ)」を公開しました。出資によって得られた資金は、自社ロボティクス基盤モデルの高度化や現場導入の拡大に活用される予定です。
NVIDIAによる出資計画と今後の開発方針
今回の出資は、NVIDIAが韓国科学技術情報通信部(MSIT)とソウル・COEXで共催した「MSIT-NVIDIA AI Startup Partnership Forum」において発表された、韓国AIスタートアップへの新規出資計画の一環です。RLWRLDはこの資金をもとに、自社が開発するロボティクス基盤モデルの高度化を進めるとともに、産業パートナーと連携した現場導入の拡大を図る計画です。
今後は、NVIDIAのシミュレーション技術と自社のロボティクス基盤モデル「RLDX-1」を組み合わせた開発が推進されます。また、「DexBench」のコード、評価環境、学習データ、ベースラインモデル、性能比較のリーダーボードを公開し、研究機関やロボット開発企業が共通の土台でロボットAIを比較・改善できる環境の整備が進められます。
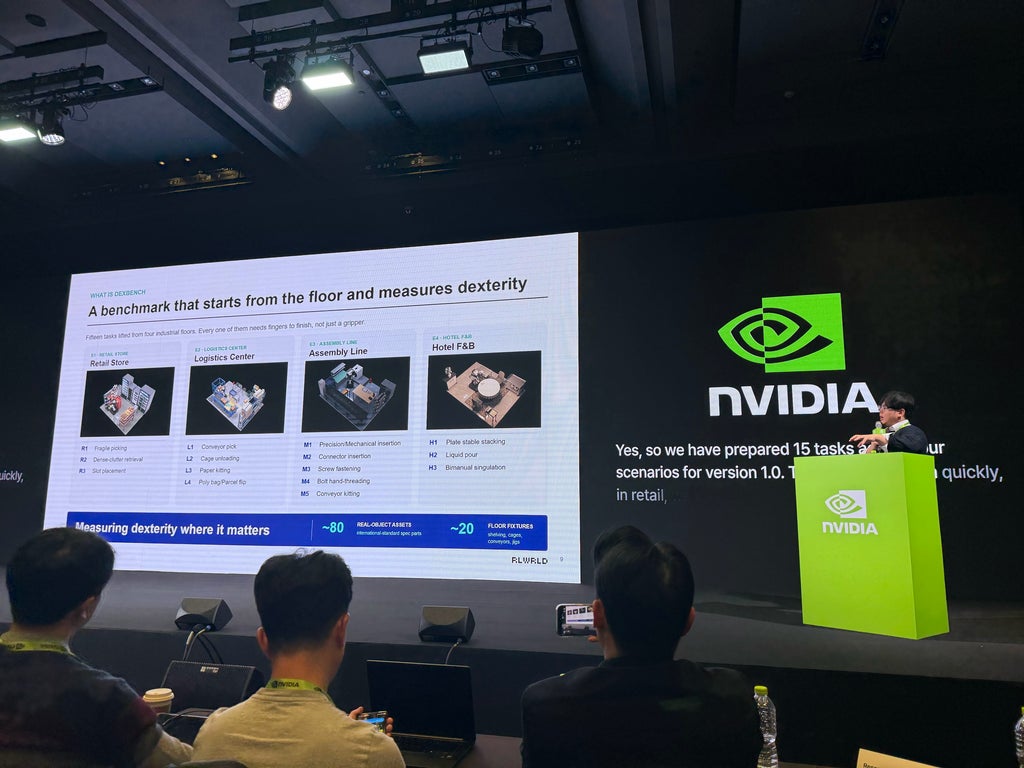
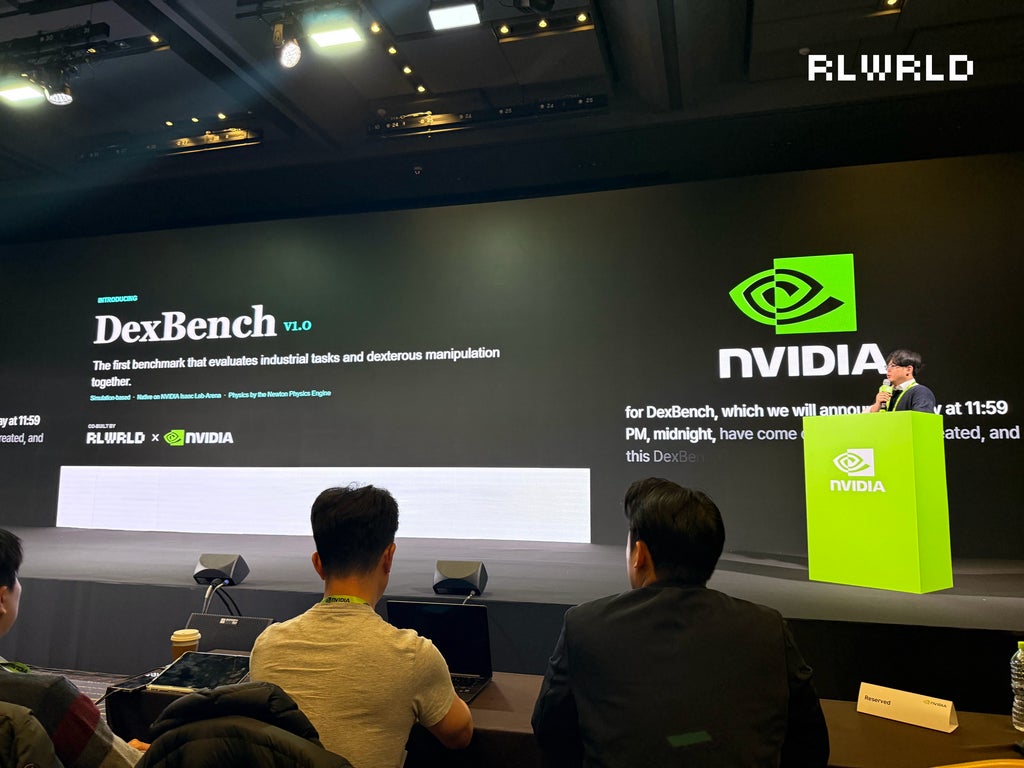
ソウル・COEXで開催された「AI Day Seoul 2026」にて発表された「DexBench」は、2026年6月にRLWRLDとNVIDIAが発表した、精密な手指操作(dexterous manipulation)に関する共通の評価基準とデータ標準の構築に向けた取り組みにおける最初の主要な成果です。
オープンソースのロボット評価基盤「NVIDIA Isaac Lab-Arena」およびオープンソースの物理エンジン「Newton」を基盤に構築されており、5本の指と物体との精密な接触や、形が変わる物体、動く産業設備といった複雑な物理現象を仮想空間で再現します。小売、物流、組立、ホテルの飲食業務という4つの産業現場を想定した計15種類の作業(商品の取り出しと配置、ネジ締め、皿の積み重ね、液体の注ぎ入れなど)において、5本の指を用いたロボットの作業正確性を評価します。作業の成功率だけでなく、学習時に経験していない物体や物理特性、空間配置に対しても習得した操作能力を応用できるかを示す「汎化性能」も測定対象です。
現在はGenesis AIやMimic Roboticsをはじめとするロボット・産業パートナーが、アーリーアクセスを通じて「DexBench」の評価を進めています。RLWRLDは今後、シミュレーションと実機ロボットの結果を比較するSim-to-Real検証の高度化や、対応するロボットプラットフォームおよびロボットハンドの拡充、新たな産業作業や評価条件の追加を行い、産業用ロボットの精密操作技術における共通ベンチマークとしての確立を目指すとしています。
RLWRLD代表のリュ・ジュンヒ氏は、「実際の産業環境におけるロボットの精密な操作能力を客観的に測定できることは、ロボティクスAIの進歩を現場導入につなげるうえで不可欠です」と述べ、同評価基盤の重要性を強調しています。
リアルワールドは、実産業現場で収集した高精度マルチモーダルデータを基盤に、人間レベルの手指動作を実現するロボット基盤モデルを開発する企業です。
- 本社:アメリカ(代表:リュ・ジュンヒ)
- 日本法人所在地:東京都千代田区(代表:李フン)
本記事はリアルワールド株式会社(RLWRLD)の発表をもとに作成されています。

ビジネスパーソンの課題解決と納得感にこだわるDellows News編集部。キャリア論からAI、健康法まで幅広い分野に対応し、複雑なテーマでも平易な言葉で丁寧に解説。読者が「明日から使える」知識やヒントを得られるよう、具体的な事例・データ・専門家の見解を交えて執筆。情報を整理し、納得感ある記事づくりを心がけています。