鹿島建設とダイナミックマッププラットフォーム、自動物流道路の社会実装に向けた実証実験が国土交通省事業に採択


鹿島など4社、国交省の自動物流道路の実証事業に採択 CATEGORY: ビジネス
鹿島建設株式会社およびダイナミックマッププラットフォーム株式会社は、三菱電機株式会社、西濃運輸株式会社とともに参画する4社の共同提案が、国土交通省の「令和8年度 自動物流道路の社会実装に向けた実証実験」におけるテーマ2「複数台の搬送機器の自動走行」に関する実証事業に採択されたと発表しました。
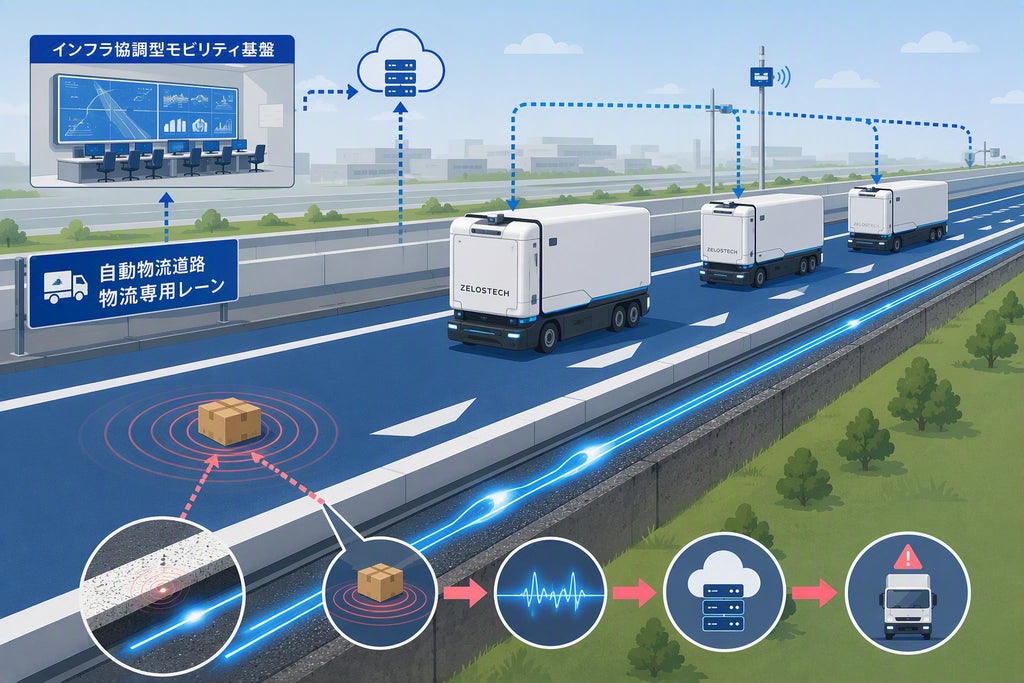
自動物流道路(オートフロー・ロード)は、道路空間に物流専用のスペースを設け、クリーンエネルギーを電源とする無人化・自動化された搬送機器によって貨物を運ぶ新たな物流システムです。本実証では社会実装に向け、複数台の搬送機器による走行性能や光ファイバセンシングによる設備簡素化の可能性、システム連携などを検証します。

実証の背景と目的
物流分野では人口減少やドライバー不足を背景に輸送力の確保が課題となっており、無人化・自動化技術の活用が期待されています。自動物流道路は、貨物を小口・多頻度で安定的に輸送し、物流需要の平準化や他の輸送モードとの連携を図ることで、物流の効率化と環境負荷の軽減を目指す構想です。
国土交通省は実装に先立ち、既存の技術や施設を活用した実証を通じて技術的課題と運用条件を整理する方針を掲げています。本実証では、鹿島建設の光ファイバセンシング技術と、ダイナミックマッププラットフォームのインフラ協調型モビリティ基盤などを活用して検証に取り組みます。
現行の搬送機器による走行性能の検証
走行性能の検証では、成田国際空港内の専用路を使用し、自動運転車両「ZELOS」(ゼロス)3台による現場検証を行います。基本走行速度を10km/hとし、直線路で実施できる一部の走行パターンでは30km/hでの実証を行うことで、高速域の走行性能確認と車両制御精度の向上を図ります。
具体的な検証項目は以下の通りです。
- 走行安定性・必要幅員(速度に応じた揺らぎや逸脱幅、対面・並走・すれ違いに必要な幅員の計測)
- 加速・停止性能(目標速度への到達時間・距離、最大加速度、停止時の落下物までの距離、車頭間隔の確認)
- 複数台走行・分流・合流・停止精度(先行車への追従、同一レーン走行、車線変更、指定位置への停止など)
- 異常検知・危機回避(落下物や火災等の検知、回避可否、車線復帰可否の確認)
- 積載貨物の状態(荷崩れ等の異常有無や機器内外の温度確認)
自動運転設備等の簡素化に向けた取り組み
設備簡素化の検証では、鹿島建設が中心となり、光ファイバ敷設道路による道路側センサの低減効果を評価します。従来はカメラや照明、火災検知器など複数の設備で担っていた機能の一部について、光ファイバセンシングで補完・集約できる条件を整理し、センサ類の削減やスペックダウンの可能性を検討します。
光ファイバを区画線に沿って敷設して振動情報から落下物や火災などの異常を検知し、その結果をダイナミックマッププラットフォームのインフラ協調型モビリティ基盤へ連携します。高精度地図を参照して位置情報を統合した上で車両側へ配信し、道路側設備の構成を簡素化した場合でも安全な走行支援に必要な情報が提供できるかを評価します。
実証実験の概要
- 実証テーマ:テーマ2「複数台の搬送機器の自動走行」(1)現行の搬送機器の走行性能、(2)自動運転設備等の簡素化、(3)その他
- 実証場所:成田国際空港施設の専用路ほか
- 実証実験期間:2026年11月~12月中旬予定
- 使用車両:ZELOSTECH Z5 2台、Z10 1台
本記事は鹿島建設株式会社およびダイナミックマッププラットフォーム株式会社の発表をもとに作成しました。
ビジネスパーソンの課題解決と納得感にこだわるDellows News編集部。キャリア論からAI、健康法まで幅広い分野に対応し、複雑なテーマでも平易な言葉で丁寧に解説。読者が「明日から使える」知識やヒントを得られるよう、具体的な事例・データ・専門家の見解を交えて執筆。情報を整理し、納得感ある記事づくりを心がけています。