ティアフォー、「CARLA 1.0」の「Autoware」標準対応に貢献


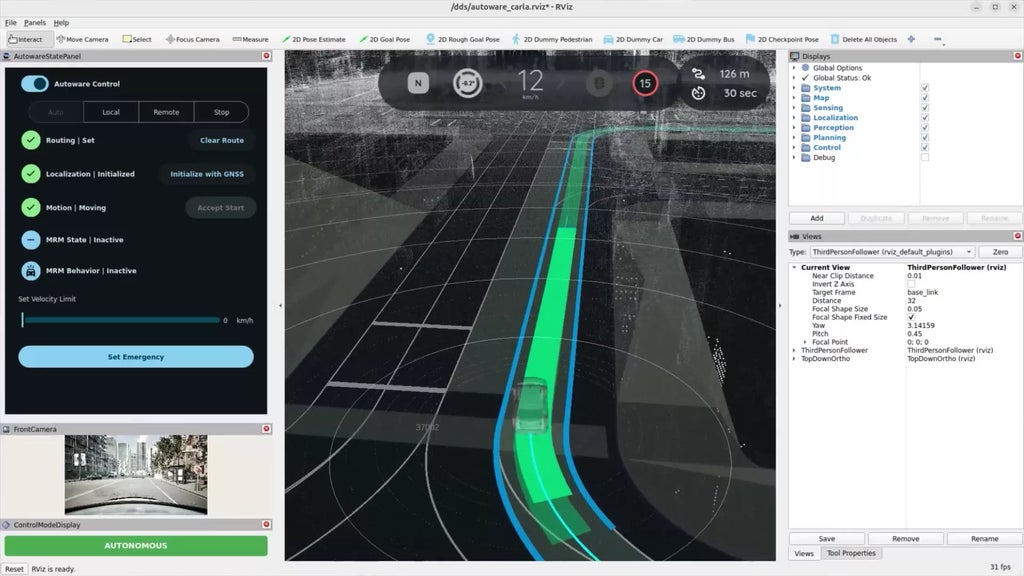
株式会社ティアフォーは、自動運転システムの開発・検証に使われるオープンソースシミュレーター「CARLA」の新バージョン「CARLA 1.0」で、自動運転用オープンソースソフトウェア「Autoware」の標準対応に貢献した。「CARLA」のROS 2連携機能により、Pythonベースのブリッジを介さず、センサーデータや制御指令、車両状態を直接やり取りできる。
「CARLA」と「Autoware」がネイティブ連携
「CARLA」は、道路や交通状況、センサーデータなどを再現する仮想環境で、自動運転システムの開発・検証に使われるオープンソースシミュレーターだ。
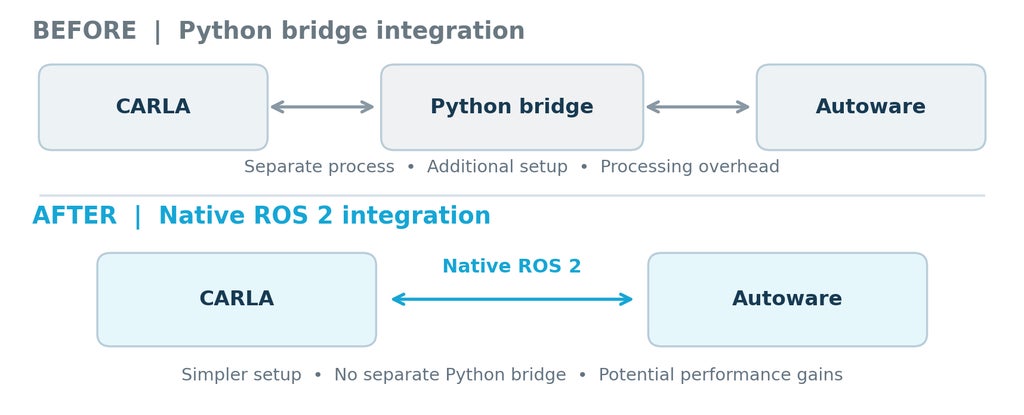
従来は両者の連携にPythonベースのブリッジが必要で、追加の環境構築やデータ交換に伴う処理負荷があった。「CARLA 1.0」ではROS 2を介したネイティブ連携が実現し、中間のブリッジを使わず、「CARLA」の起動設定から「Autoware」を接続できる。
株式会社ティアフォーによると、この連携方法で開発環境の構築が簡素化され、応答性や処理効率の向上も期待される。従来のモジュール型自動運転システムに加え、AIベースの自動運転システムの評価にも活用できるとしている。
オープンソースコミュニティとの協業
今回の連携は、The Autoware Foundation(AWF)のコミュニティで、「CARLA」と「Autoware」の相互運用性を高める議論が行われたことをきっかけに実現した。
株式会社ティアフォーが社内で先行開発したネイティブ連携機能を、「CARLA」のチームが「CARLA 1.0」に移植した。株式会社ティアフォーのエンジニアは「CARLA」のオープンソースコミュニティに継続的に参加し、Unreal Engine 4からUnreal Engine 5への移行にも貢献してきた。
株式会社ティアフォーは今後、LiDAR点群データの出力最適化や車両モデルの拡充など、社内開発で得られた改善成果を「CARLA」の本流プロジェクトに還元する予定だ。また、AWFと「CARLA」の両コミュニティとの連携を深め、開発・検証に取り組みやすい環境づくりを進めるとしている。
「CARLA 1.0」に標準対応を収録
「Autoware」の標準対応は「CARLA 1.0」に含まれている。技術ドキュメントやインストール手順、実装の詳細は、以下の案内で確認できる。
- 「CARLA」ROS 2連携ドキュメント
- 「CARLA」のダウンロード・インストールガイド
- 「CARLA」GitHubリポジトリ
- 「CARLA」と「Autoware」の連携に関する議論
- ティアフォーの「CARLA」・「Autoware」連携リポジトリ
株式会社ティアフォーの概要
株式会社ティアフォーは、「自動運転の民主化」をビジョンに掲げ、「Autoware」の開発を主導する企業。自社製品として「Autoware」を活用したソフトウェアプラットフォームを提供し、それを基盤に自動運転における各種サービスを展開している。
- 所在地:東京都品川区
- 設立年月:2015年12月
- URL:https://tier4.co.jp/
本記事は株式会社ティアフォーの発表をもとに作成。

ビジネスパーソンの課題解決と納得感にこだわるDellows News編集部。キャリア論からAI、健康法まで幅広い分野に対応し、複雑なテーマでも平易な言葉で丁寧に解説。読者が「明日から使える」知識やヒントを得られるよう、具体的な事例・データ・専門家の見解を交えて執筆。情報を整理し、納得感ある記事づくりを心がけています。