ハイボットのFloat Armが東京都ベンチャー技術大賞で大賞を受賞


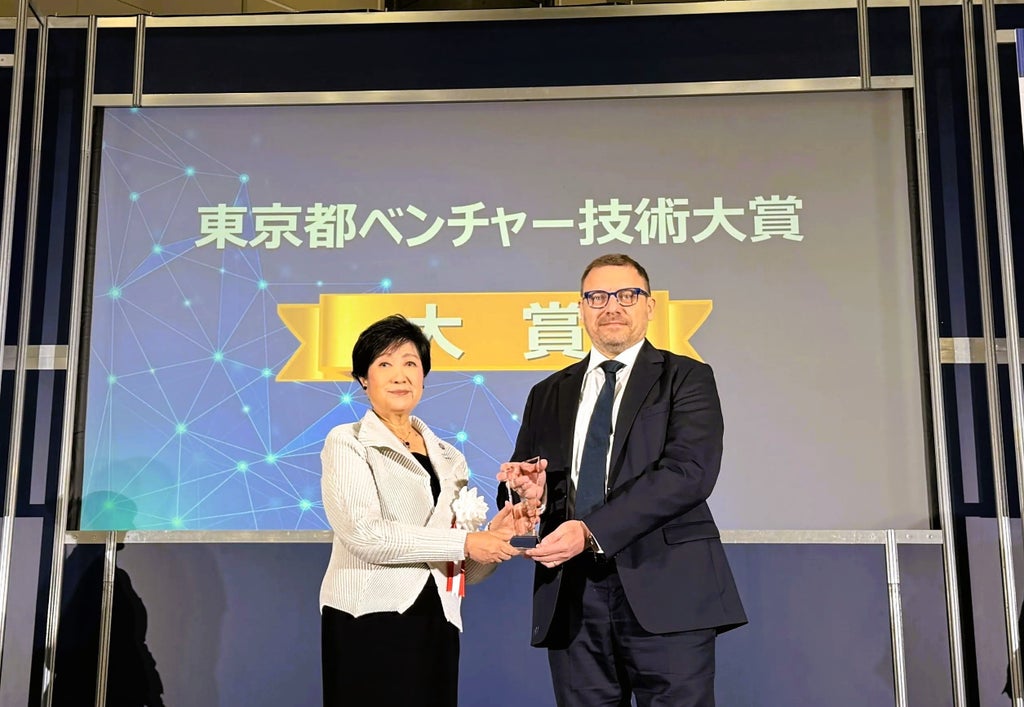
株式会社ハイボットが開発した多関節アームロボット「Float Arm」が、令和8年度 東京都ベンチャー技術大賞において大賞を受賞しました。表彰式は2026年11月11日、産業交流展で行われました。同表彰は都内中小企業の革新的で将来性のある製品・技術・サービスを称える制度です。
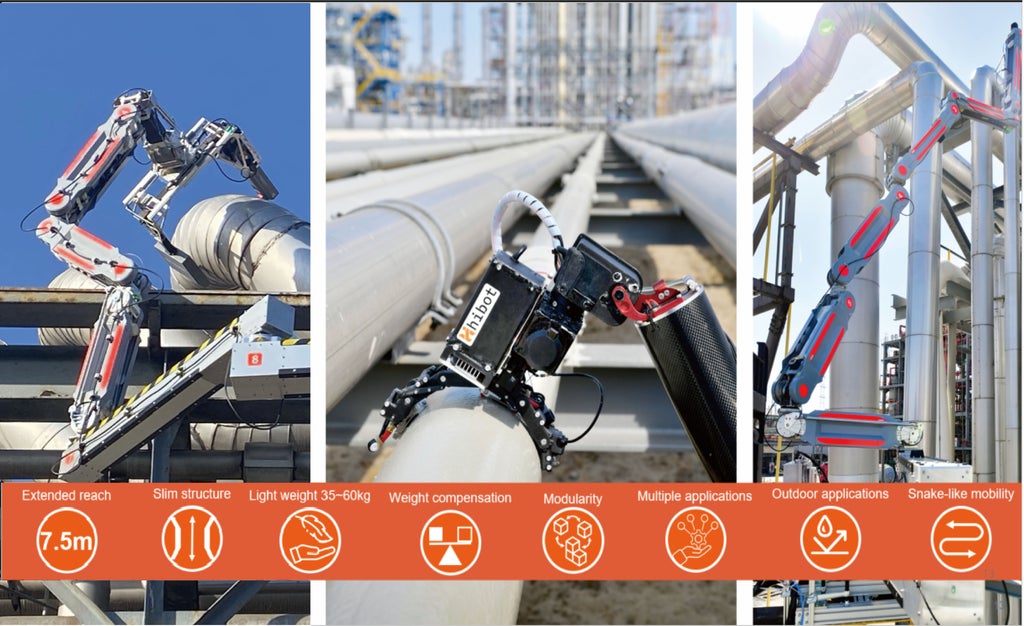
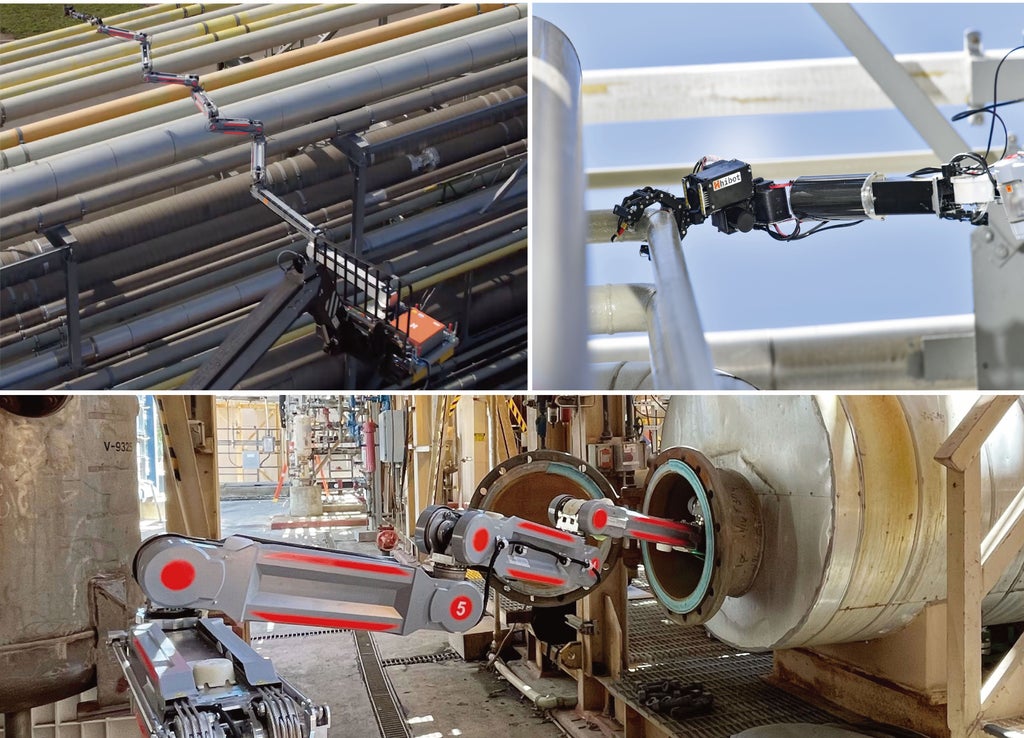
Float Armは、プラント設備の点検や保守を目的として開発されたヘビ型の多関節ロボットアームです。2026年10月時点で全9関節・20自由度の構造を持ち、独自のモーションコントロールによって配管ラックや貯蔵タンクといった障害物が密集する狭所、高所、密閉空間へ進入し、人に代わって点検データを収集します。
技術面では、特許を取得している圧縮空気による自重補償機構を備えており、空気圧で自重を打ち消すことで関節モーターを小型化し、アーム全体の軽量化を実現しています。電力供給が途絶えた場合でも空気だけで姿勢を保持できます。また、生物模倣の思想に基づくヘビ型モーションコントロールを採用するほか、取得データはクラウドプラットフォーム「HiBox」に集約して解析やレポーティングまで一貫して行われます。
先端のエンドエフェクタ・ツールを交換することにより、目視カメラ、超音波による肉厚測定、X線による断熱材下腐食(CUI)検査、パルス渦電流(PEC)、電磁超音波(EMAT)といった非破壊検査手法に対応し、近日中には保守作業への対応も予定されています。
点検作業における足場の削減と導入効果
従来の点検では足場の設置や撤去が必要とされ、工期やコストの増加、作業リスクが課題となっていました。Float Armは足場を組まずに点検箇所へアクセスできる仕組みを備えています。
実際の導入現場では、従来5〜6日を要していた定期点検を1日で完了して作業効率を5倍以上としたほか、足場が不要となったことで総コストを最大30%削減した事例が報告されています。また、危険区域や密閉空間への立ち入りを不要にすることで労働災害リスクの低減にもつながっています。
福島第一原発での実績と今後の展開
Float Armの技術は、東京工業大学(現・東京科学大学)における研究を源流としています。ハイボットは2016年に福島第一原子力発電所の廃炉作業向けに多関節ロングリーチアームを開発・投入し、人が立ち入れない放射線環境下の原子炉建屋内で約2週間にわたり映像撮影と3Dデータ収集を行いました。この現場で培われた技術を再設計したものがFloat Armです。
同社代表取締役CEOのミケレ・グアラニエリ氏は、福島第一原子力発電所でのデータ収集から始まった技術が産業プラントの運用を支えていることに触れ、「今後は、東京都の重要な行政サービスや都市機能を支えるインフラの保全に貢献することで、こうした技術の恩恵を東京にも還元していきたいと考えています」とコメントしています。
今後はエンドエフェクタ・ツールの開発や、センサーとAIを組み合わせた予兆保全との連携を進め、インフラ保全の省人化とDXへの貢献を目指すとしています。
企業概要
- 社名:株式会社ハイボット
- 所在地:東京都品川区北品川5-9-15
- 代表者:代表取締役 ミケレ グアラニエリ
- Website:https://www.hibot.co.jp/
本記事は株式会社ハイボットの発表をもとに作成されています。

ビジネスパーソンの課題解決と納得感にこだわるDellows News編集部。キャリア論からAI、健康法まで幅広い分野に対応し、複雑なテーマでも平易な言葉で丁寧に解説。読者が「明日から使える」知識やヒントを得られるよう、具体的な事例・データ・専門家の見解を交えて執筆。情報を整理し、納得感ある記事づくりを心がけています。