スペースデータが送電トンネル点検シミュレーション開発 四足ロボとドローン連携


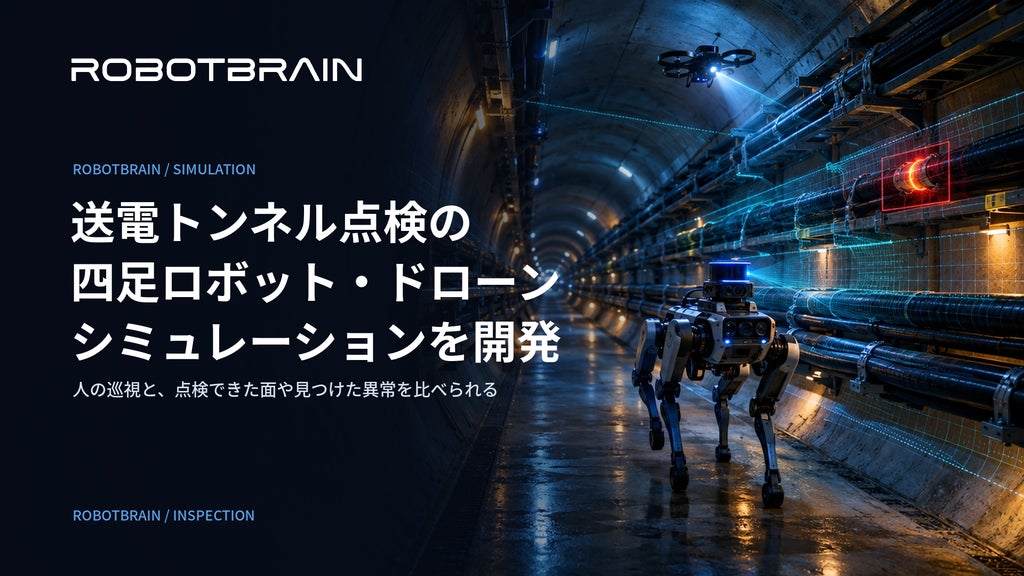
株式会社スペースデータは、地中の送電トンネルを四足ロボットとドローンが分担して点検する様子を仮想空間で確かめられるシミュレーションを開発しました。ロボットの現場実装基盤「RobotBrain」の活用例として制作されたものです。老朽化と地盤沈下が進むトンネルを想定し、トンネルの寸法や機体性能などを仮定して計算したところ、点検できた面は人の目視による巡視の37%から100%になり、見つけた異常は8件中1件から8件すべてになりました。
開発の背景とシミュレーションの概要
送電トンネルのように狭く人が入りにくい空間や、人が目視で回るには効率のよくない低所・高所においては、人の五感だけでなくサーモカメラや音波などのセンサーを活用してデジタルに確かめる方法が考えられます。東京都港区に本社を置き、代表取締役社長を佐藤航陽氏が務める同社は、センサーを搭載した四足ロボットとドローンによる点検の有効性について仮説を立てました。カメラによる目視とセンサーを組み合わせた点検手法について、機体の分担を含めて実設備に入る前に仮想空間上で比較検証できるシミュレーションを構築しています。
四足ロボットとドローンの役割分担
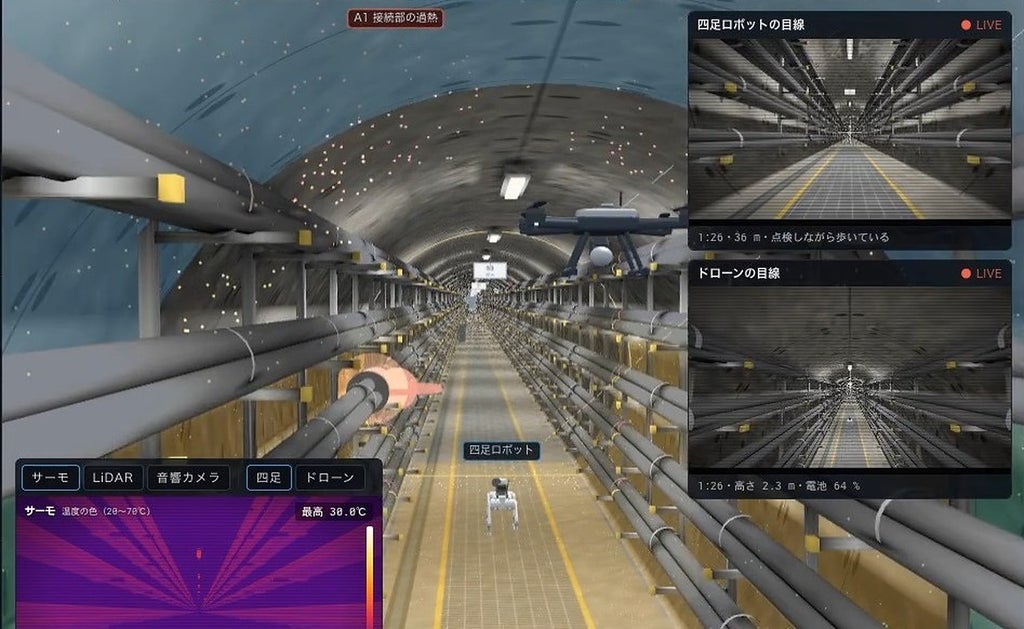
シミュレーションでは、内径3.5m・長さ240mのトンネル両側にケーブル棚が5段ずつ並ぶ場面を仮定しています。四足ロボットは背中に搭載した2眼カメラ(可視光と赤外線)、3D LiDAR、超音波マイクアレイを用いて床と下段を確認しながら歩行します。一方のドローンは、トンネル内4か所に配置されたドローンポートから離陸し、人の手が届かない上段と天井を点検した後に近くのポートへ戻って充電する仕組みです。
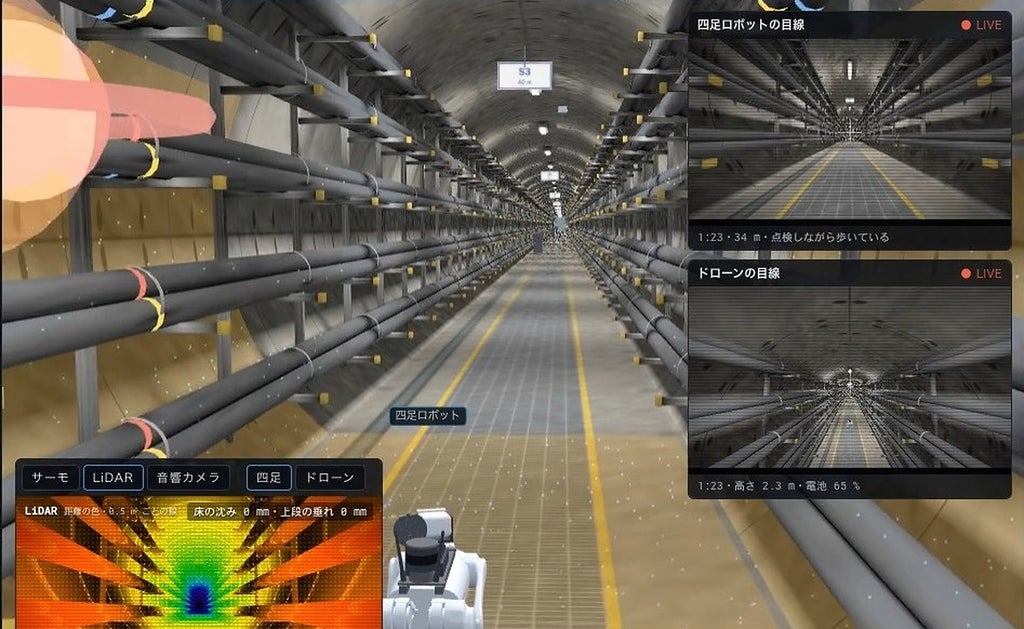
坑口にある司令塔が2台へ受け持ちを割り当てます。四足ロボットが超音波で上段の放電らしい音を感知すると、司令塔がドローンを向かわせて確認させ、指示の流れが画面上に表示されます。通信が届かない区間においては、ロボットが自律的に判断して点検を継続します。
3方式の点検結果を同一条件で比較
画面上では「四足ロボットとドローン」「四足ロボットだけ」「人の巡視」の3つの方法を切り替えて比較可能です。人の巡視は2人1組で懐中電灯を用いて目視歩行する条件とし、接続部の過熱や部分放電、天井のひびとにじみ水、床の沈下など8件の異常を配置しました。四足ロボットの移動速度を毎秒0.5m、ドローンの1回の飛行時間を4分と仮定して算出した結果は以下の通りです。
- 人の巡視:点検できた面37%、見つけた異常1件、かかった時間8分49秒
- 四足ロボットだけ:点検できた面63%、見つけた異常4件、かかった時間9分58秒
- 四足ロボットとドローン:点検できた面100%、見つけた異常8件、かかった時間20分44秒
四足ロボットとドローンを組み合わせた手法は点検面と発見異常数が最多となった一方、所要時間は最長となりました。ドローンの飛行可能時間が短くなるほど四足ロボットの待機時間が増加します。なお、トンネルの寸法、異常の種類と場所、機体の性能などはすべて仮定の値に基づいています。
RobotBrainの仕組みと今後の展開
RobotBrainは、現場で稼働するロボットの導入・運用・学習を支援する基盤です。仮想空間で検証した機種、台数、配置、制御、安全条件を実機へ渡し(Sim to Real)、現場で取得した走行や作業、異常などの実測データを仮想空間へ反映して空間と構成を更新する(Real to Sim)サイクルを繰り返します。スペースデータは今後、人が入りにくい地下設備などの点検を導入前に仮想空間上で確認できる基盤として、RobotBrainの拡充を進める方針です。
株式会社スペースデータ 会社概要
- 社名:株式会社スペースデータ
- 代表:佐藤航陽
- 所在地:東京都港区虎ノ門1-17-1 虎ノ門ヒルズビジネスタワー 15階
- 資本金:15億1300万円
- 事業内容:宇宙開発に関わる投資と研究
- 公式サイト:https://spacedata.jp
本記事は株式会社スペースデータの発表をもとに作成されています。

ビジネスパーソンの課題解決と納得感にこだわるDellows News編集部。キャリア論からAI、健康法まで幅広い分野に対応し、複雑なテーマでも平易な言葉で丁寧に解説。読者が「明日から使える」知識やヒントを得られるよう、具体的な事例・データ・専門家の見解を交えて執筆。情報を整理し、納得感ある記事づくりを心がけています。