スペースエントリーが宇宙用人型ロボットの地上試験モデルなどを公開


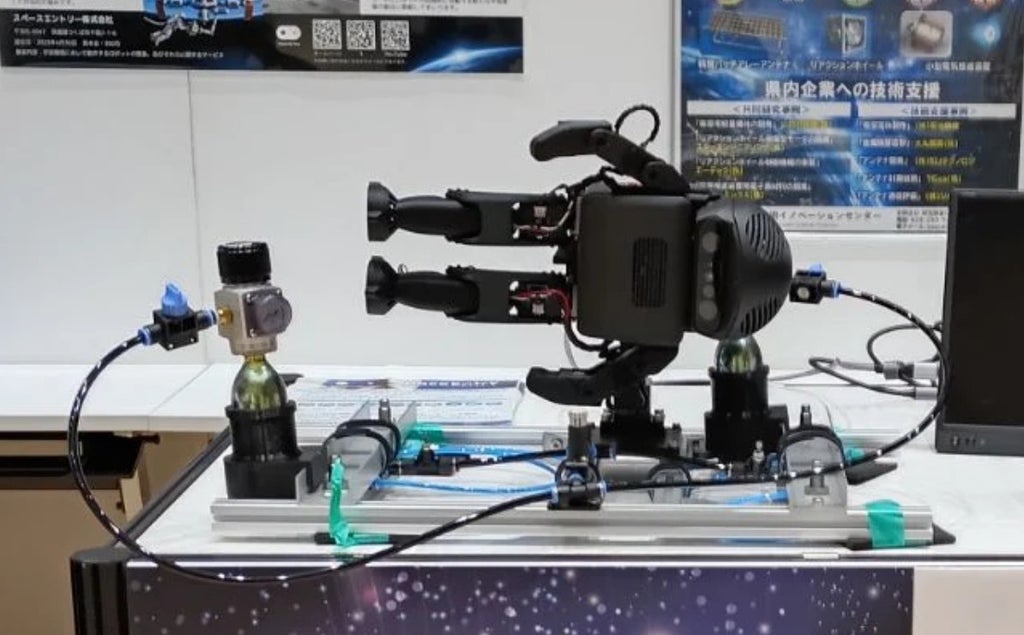
スペースエントリー株式会社は、ライトキューブ宇都宮で開催されている「第70回宇宙科学技術連合講演会」において、宇宙用人型ロボットの地上試験モデルの実機と試験装置を展示しています。会場の「いばらき宇宙ビジネス創造コンソーシアム」エリアでは、宇宙ロボットの「通信」と「制御」を支える共通基盤の実現に向けた取り組みを紹介し、動作デモも実施しました。
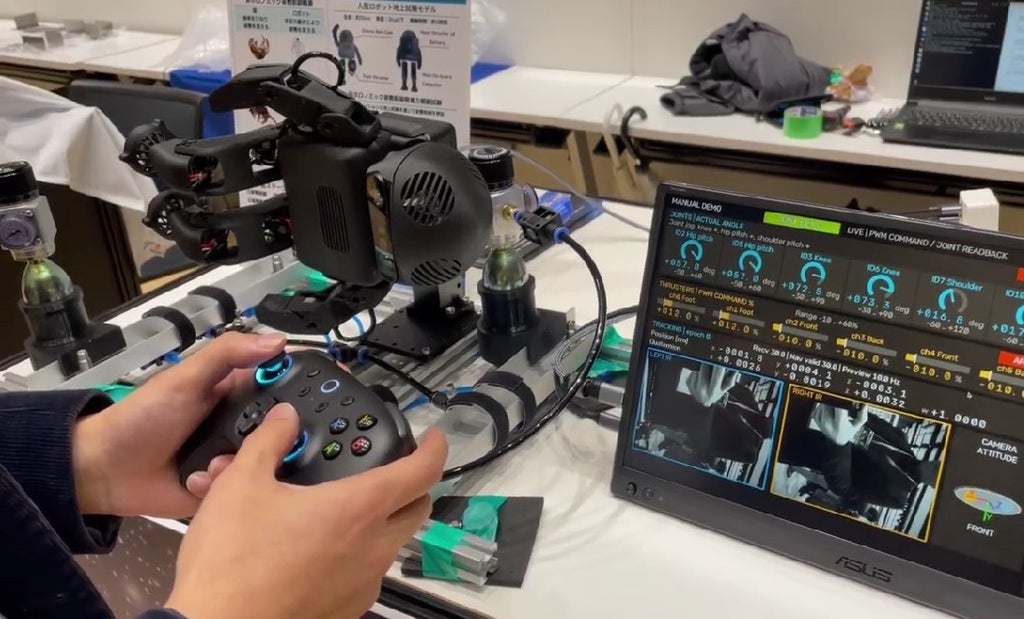
実機と試験装置を用いた地上検証
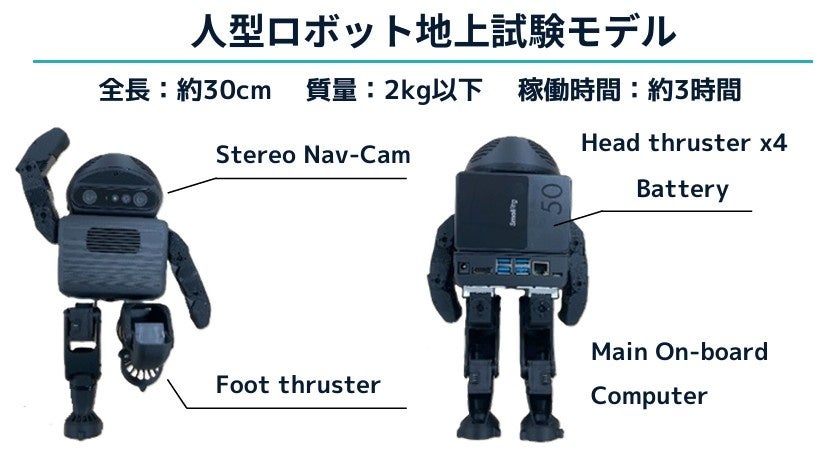
今回の開発は、「茨城県令和8年度戦略分野新製品開発促進事業補助金」の採択を受けて進められているものです。同社は将来の民間宇宙ステーションでの活用を見据え、ロボット自身の手足の動きで姿勢を変える「姿勢制御技術」と、宇宙と地上の通信遅延に対応する「遠隔操作技術」の開発に取り組んでいます。
今回の展示では、姿勢制御の検証に用いる人型ロボットの地上試験モデルと試験装置の実機をパネルとともに展示し、宇宙での動作を地上で検証する具体的な仕組みを紹介しています。
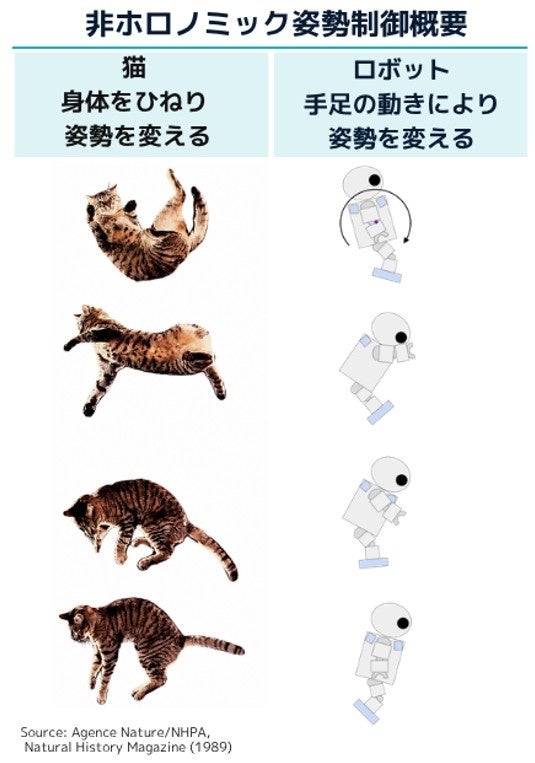
猫の身体運動を応用した姿勢制御技術
姿勢制御技術には、神戸大学の久保勇貴特命助教が研究を進める「非ホロノミック姿勢制御」が活用されています。これは、高所から落下した猫が空中で身体をひねり、自らの身体運動だけで姿勢を反転して着地するように、ロボット自身の手足の動きのみによって姿勢を変化させる制御技術です。推進剤を消費せずに姿勢変更ができるため、宇宙ロボットの質量効率の良い運用や機体制御能力の向上が期待されています。
本事業ではこの制御技術を活用し、燃料を必要としない人型ロボットの姿勢制御シミュレーション技術の試作および実証を進めており、宇宙ロボットの長寿命化や運用コスト低減、柔軟な宇宙活動の実現を目指しています。
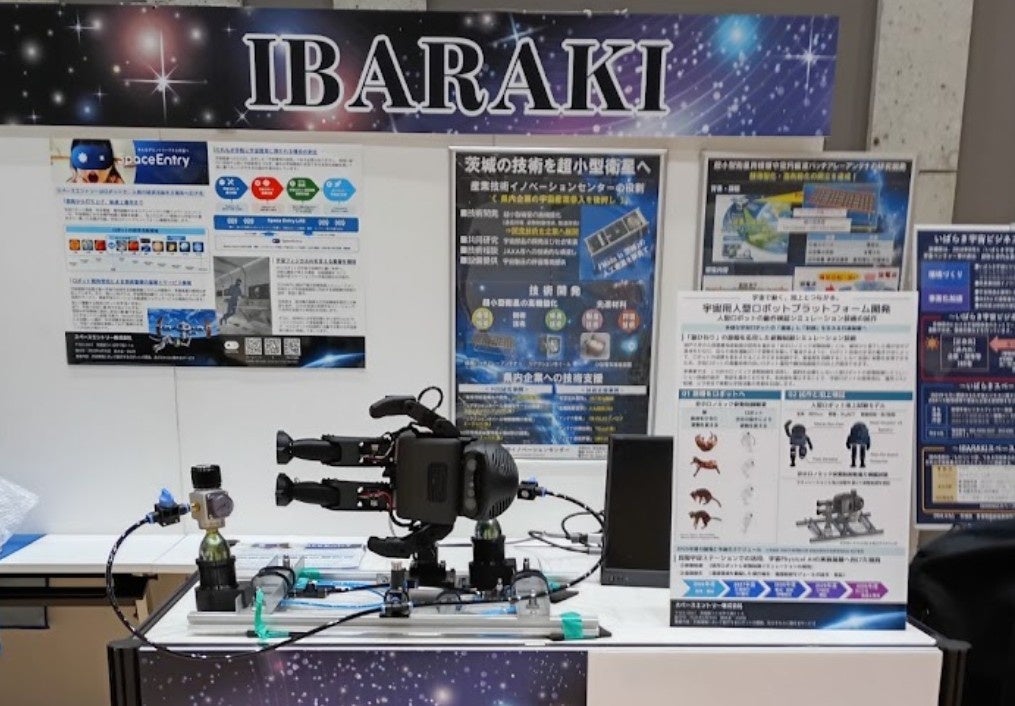
2030年度のISS軌道上実証を目指す
スペースエントリー株式会社は、多様な宇宙ロボットの「通信」と「制御」を支える共通基盤の構築を目指しています。今後は地上試験モデルとシミュレーションによる検証を重ね、機体の高度化と宇宙環境を想定した開発を進める方針です。
2030年度の国際宇宙ステーション(ISS)での軌道上実証を目標に掲げ、民間宇宙ステーションでの活用や、宇宙Physical AI(フィジカルAI)の実装基盤への発展を目指すとしています。
出展概要
「第70回宇宙科学技術連合講演会」の出展概要は以下の通りです。
- 大会会期:2026年11月10日(火)~13日(金)
- 会場:ライトキューブ宇都宮(栃木県宇都宮市)
- 出展場所:「いばらき宇宙ビジネス創造コンソーシアム」ブース内
- 出展企業:スペースエントリー株式会社
- 展示内容:人型ロボット地上試験モデル、姿勢制御の検証に用いる試験装置、開発紹介パネル
- 動作デモ時間:
- 11月10日(火)12:00~13:00
- 11月11日(水)12:30~13:30
- 11月12日(木)13:30~14:30
- 11月13日(金)11:30~12:30
なお、来場方法や参加登録については大会公式サイト(https://smartconf.jp/content/sstc70/)で案内されています。
本記事はスペースエントリー株式会社の発表をもとに作成されています。

ビジネスパーソンの課題解決と納得感にこだわるDellows News編集部。キャリア論からAI、健康法まで幅広い分野に対応し、複雑なテーマでも平易な言葉で丁寧に解説。読者が「明日から使える」知識やヒントを得られるよう、具体的な事例・データ・専門家の見解を交えて執筆。情報を整理し、納得感ある記事づくりを心がけています。


 51項目の統計情報を掲載した調査レポート まくら白書 2026年版 が発刊