スペースデータがRobotBrainのWeb版物理シミュレーション2種を公開


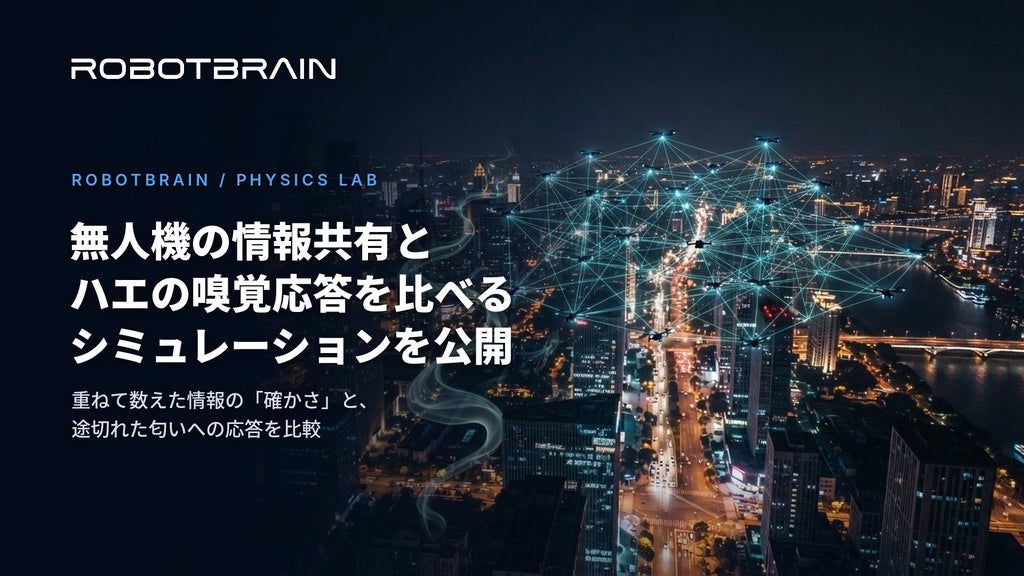
株式会社スペースデータは、ロボットの現場実装基盤「RobotBrain」の物理シミュレーション2種をWeb版で公開しました。複数の無人機による観測情報の統合を比較する「EchoTraceLab」と、ハエが途切れがちな匂いにどう応答するかを比べる「OdorGapLab」の2種類です。各シミュレーションの内容は、専用サイト「RobotBrain Concept & Catalog」内の「物理実験」で紹介されています。
点検や物流、災害時の捜索現場などでは、人手不足を背景に複数の無人機やロボットを連携させる取り組みが進んでいます。しかし、機体間で観測情報を共有する際、出所が不明なまま情報を足し合わせると、同じ観測を重複して数えてしまい、実際より確かな結果だと誤認する懸念があります。また、センサー信号が途切れる環境では、情報を積み重ねて判断する時間の長さによって応答結果が変化します。
小さな昆虫は限られた感覚と小さな神経系を活用し、途切れがちな匂いを追跡して飛行しています。こうした状況を踏まえ、同社はロボットの動作条件を導入前に確認する物理シミュレーションとして、無人機による情報共有と、生物による感覚情報の活用を比較する題材を追加しました。
無人機の情報統合を比較する「EchoTraceLab」
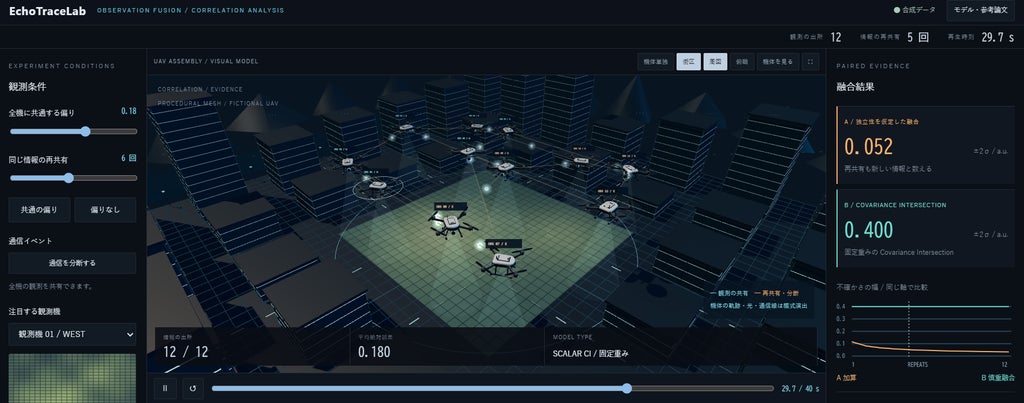
EchoTraceLabは、複数の無人機(UAV)が観測情報を共有する状況において、情報の統合方式による違いを検証するシミュレーションです。同じ観測が届くたびに別の観測として数える方式(A)と、情報の重複度が不明である前提で統合する方式(B)を、街区を飛行する機体の様子とともに1つの画面で見比べることができます。
同じ情報を何度も数える方式(A)では、不確かさの幅が実際より狭く表示され、見かけの「確かさ」のみが増加する様子が確認できます。全機に共通する偏りの大きさや再共有の回数の変更、通信を分断する操作が可能で、比較データはCSV形式で書き出すことができます。なお、機体の動きや通信の線は表示用の演出です。
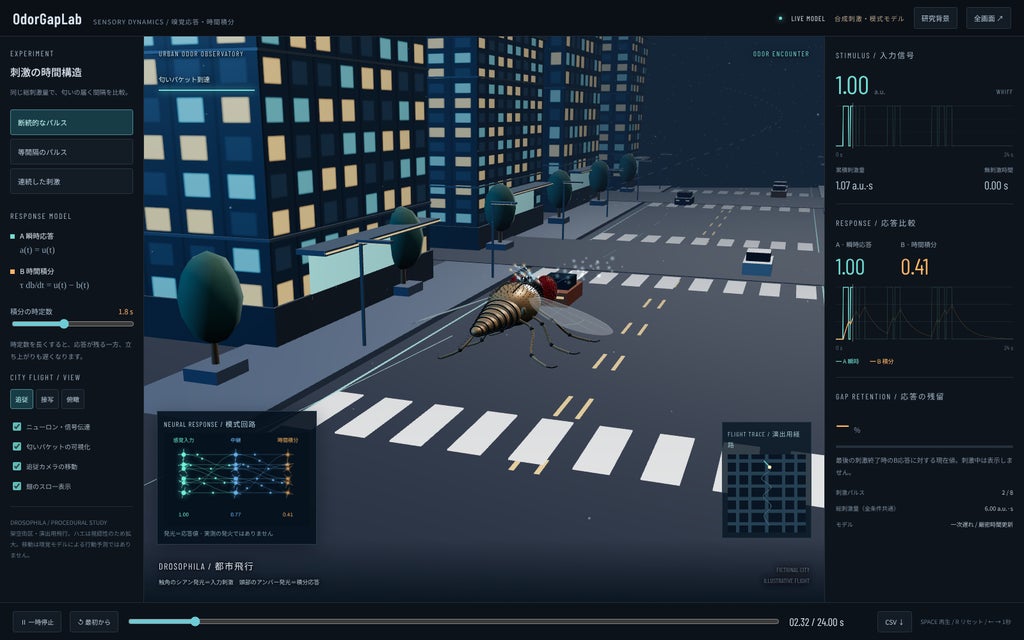
OdorGapLabは、架空の街を飛行するハエを模した表示を用い、匂いが断続的に届いた際の応答の違いを比較するシミュレーションです。届く匂いの総量は共通とし、直前の匂いにのみ即座に応じる方式(A)と、届いた匂いを蓄積し時間をかけて減らしながら応じる方式(B)における、匂いが途切れた後の応答持続時間を検証します。飛行の様子は表示用の演出として処理されています。
匂いの届き方は「断続的」「等間隔」「連続」の3種類から選択でき、蓄積時間の長さも変更可能です。時間を長く設定すると匂いの途切れを補完できる一方、匂いの開始や途絶の検知が遅れるという変化も確認できます。匂いが途切れた後の応答残存割合の表示、神経回路応答の模式的な発光表示や信号の流れを確認でき、結果データはCSV形式で書き出しが可能です。
RobotBrainの概要と今後の展開
RobotBrainは、現場で稼働するロボットの導入・運用・学習を支える基盤技術です。デジタルツインや物理シミュレーション、空間知能技術を基盤とし、ロボットが現場環境を把握して自律動作するための仕組みを開発しています。
同社は今後、複数機体の連携動作や生物の感覚情報利用メカニズムを含め、ロボットの動作成否を分ける条件を検証するためのシミュレーション題材を拡充し、RobotBrainの導入前検証に活用していく方針です。
株式会社スペースデータの概要
- 社名:株式会社スペースデータ
- 代表:佐藤航陽
- 所在地:東京都港区虎ノ門1-17-1 虎ノ門ヒルズビジネスタワー 15階
- 資本金:15億1300万円
- 事業内容:宇宙開発に関わる投資と研究
- HP:https://spacedata.jp
本記事は株式会社スペースデータの発表をもとに作成されています。

ビジネスパーソンの課題解決と納得感にこだわるDellows News編集部。キャリア論からAI、健康法まで幅広い分野に対応し、複雑なテーマでも平易な言葉で丁寧に解説。読者が「明日から使える」知識やヒントを得られるよう、具体的な事例・データ・専門家の見解を交えて執筆。情報を整理し、納得感ある記事づくりを心がけています。