NTTモビリティ、Imagryのシステムを活用した自動運転実証を2027年2月開始へ


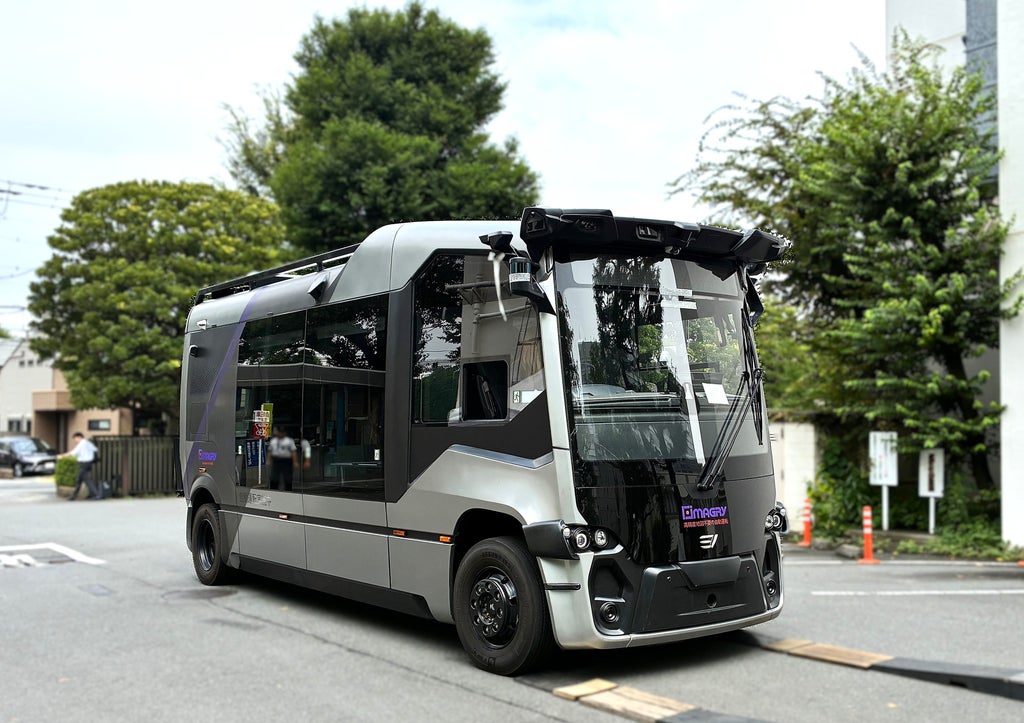
NTTモビリティ株式会社は、NTT武蔵野研究開発センタ周辺の公道を含む自動運転実証フィールド“Co-Creation Hub”において、Imagry (Israel) Ltd.の自動運転システム(ADK)を活用したE2E自動運転システムの技術実証を2027年2月より開始します。本実証では公道環境における走行評価を通じてシステムの性能や運用上の課題を検証し、商用運行への活用に向けた技術開発を推進する方針です。高精度3次元地図(HDマップ)の事前整備を前提としない技術を取り入れ、将来的な柔軟導入への可能性を評価します。
公道での走行評価と技術的課題の検証
実証では、公道における左側通行や日本の信号機・交通規制への適合状況、走行品質および安全性を評価します。公道走行はドライバーが乗車する自動運転レベル2から開始する予定です。
また、HDマップの事前整備を前提としない新規ルートへの展開能力をはじめ、路上駐車や歩行者、自転車など多様な交通環境への対応能力を検証します。商用化に向け、AIによる判断の説明可否や検証可能性、学習データ依存性、悪天候時や夜間の認識性能といった技術的課題も評価する計画です。
あわせて、安全性評価手法や遠隔監視・運行管理システムとの連携、国内法令への適合性、運行コスト最適化などの観点から課題抽出と対応を進め、交通事業者と連携して商用運行への活用を目指すとしています。
2026年12月より車両納車と走行試験を予定
本実証のスケジュールとして、まず2026年12月7日に車両の納車を予定しています。同月よりシステム調整や構内での走行試験を進め、2027年2月から自動運転レベル2での公道走行を開始する見通しです。その後、2027年4月から走行評価および課題の取りまとめを始める計画となっています。
なお、本車両およびHDマップレス型の自動運転バスの取り組みについては、2026年11月18日から20日に開催される「NTT R&D FORUM 2026―Mehr Licht!」で展示が予定されています。
HDマップレス技術導入の背景
自動運転サービスを新たな地域やルートへ展開する際、HDマップの整備に加え、道路環境や交通状況に応じたシステムの調整・検証に多大な時間とコストを要することが課題となっています。
NTTモビリティは、AIを活用した認識・走行計画技術によって道路環境への対応を図るとともに、事前に作成した高精度3次元地図に依存しないHDマップレス技術を組み合わせる考えです。これにより、新ルート展開に伴う負担を軽減し、柔軟な導入につなげられる可能性があるとして実証を進めます。
採用されるImagryのシステム特徴
実証に用いられるImagryの自動運転システムは、LiDARや事前に作成したHDマップに依存せず、カメラ映像から周囲の状況をリアルタイムに認識・再構成して走行経路や動作を判断する仕組みです。
学習済みAIモデルによる認識・経路計画と、停止・優先通行・制限速度などの交通ルールや乗り心地を明示的な条件とするルールベースを組み合わせたハイブリッド方式を採用しています。さらに、認識や判断、ルート、速度、制御をモジュール化して構成しており、日本特有の信号機検知など個別の課題に応じた改良が可能です。
同システムは、イスラエルでの公共交通の実証運行やスペインでのEVバス試験走行の実績があり、ドイツでの自動運転バスやラトビアでのロボシャトル導入プロジェクトなど海外展開が進められています。2027年度中には、これらの各国で無人商用運行が見込まれています。
発表元の概要
- 会社名: NTTモビリティ株式会社
- 設立: 2025年12月
- 実証フィールド詳細URL: https://www.ntt-mobility.com/news/20260525/newsrelease-260525/
- 展示会詳細URL: https://www.rd.ntt/forum/2026/
- お問い合わせ先: NTTモビリティ株式会社 コーポレート部(contact@ntt-mobility.com)
本記事はNTTモビリティ株式会社の発表をもとに作成されています。

ビジネスパーソンの課題解決と納得感にこだわるDellows News編集部。キャリア論からAI、健康法まで幅広い分野に対応し、複雑なテーマでも平易な言葉で丁寧に解説。読者が「明日から使える」知識やヒントを得られるよう、具体的な事例・データ・専門家の見解を交えて執筆。情報を整理し、納得感ある記事づくりを心がけています。