Unseedとパーソルクロステクノロジー、建機の無人作業へ共同研究開発を開始


東京大学 松尾研発スタートアップ®である株式会社Unseedと、パーソルグループでテクノロジーソリューション事業を手がけるパーソルクロステクノロジー株式会社は、建設機械の「走行」と「作業」をAIで一体的に制御し、無人作業の実現を目指す共同研究開発を開始しました。
本共同研究開発では、ダンプトラックによる土砂運搬を対象に、走行しながら土砂をまくといった一連の作業の自動化に取り組み、建設現場の省人化や生産性向上への貢献を目指します。両社は建設機械を起点に、モビリティとロボティクスを横断するフィジカルAI技術基盤の構築を進める方針です。
共同研究開発の背景と技術的アプローチ
建設・土木分野では、慢性的な人材不足や熟練技能者の減少を背景に、生産性向上と省人化を実現する技術へのニーズが高まっています。政府のAIロボティクスに関する関係府省庁連絡会議が策定した「AIロボティクス戦略」でも、AIによるロボティクスの高度化や社会実装の加速に向けた方向性が示されており、フィジカルAI分野への投資や研究開発支援が活発化しています。
建設機械の自動化は進みつつあるものの、多くの場合「走行」と「作業」は別々に制御されています。しかし実際の現場では、走行しながら土砂をまくなど、移動と作業を組み合わせる場面が多く存在します。こうした課題に対し、周囲の状況や指示を理解して一連の行動を生成するアプローチとして、Vision-Language-Action(以下:VLA)が注目されています。
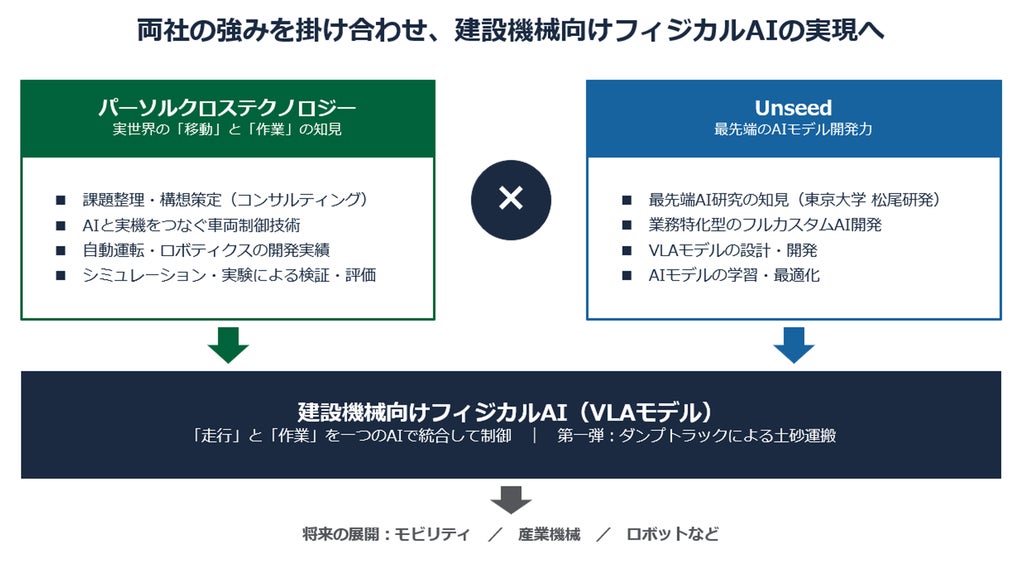
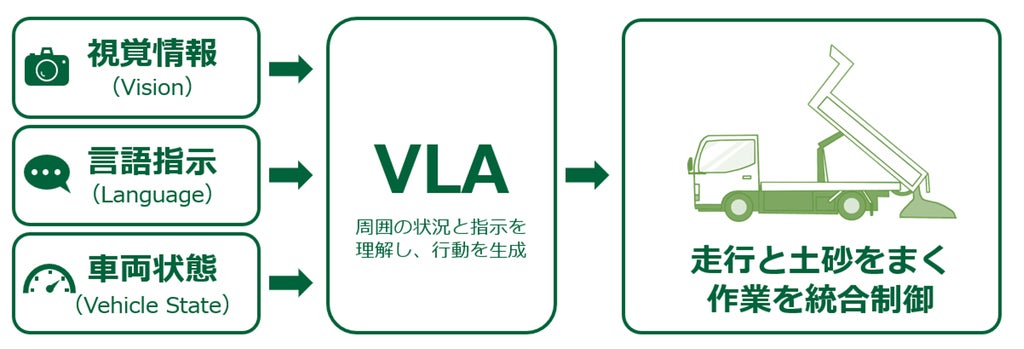
今回の共同研究開発では、ダンプトラックによる土砂運搬をユースケースとして、シミュレーション環境を活用しながらVLAモデルの構築と検証を進めます。まずは走行しながら土砂をまく際に必要となる「走行」と「作業」の一体制御に取り組み、従来は別々のシステムで実現されることが多かった移動と作業をVLAによって統合制御することを目指します。
将来的には、「指定した場所まで移動して土砂を下ろす」「このエリアを埋め戻す」「資材を指定位置まで運搬する」といった自然言語による指示を理解し、状況に応じて行動を生成する自律システムへの発展も見据えています。
研究開発においては、東京都新宿区に本社を置き代表取締役社長を正木 慎二が務めるパーソルクロステクノロジーが培ってきたシミュレーション、車両制御、実験・評価の技術と、東京都文京区に本社を置き代表取締役 CEOを山邊 璃久が務めるUnseedのAIモデル研究開発力を掛け合わせます。また、パーソルクロステクノロジーはVLA技術の導入を検討する企業に向けたコンサルティングも行い、社会実装を支援する予定です。
今後の展開と関係者のコメント
今後はシミュレーション環境での研究開発に加え、実機での検証も視野に入れて実環境への適用可能性を評価していく計画です。さらに、将来的には自動車をはじめとするモビリティ、産業機械、ロボットなど、移動と作業を統合的に行う次世代自律システムへの展開も検討しています。
Unseedの代表取締役である山邊 璃久は、「本取り組みは、その場で適切な判断を求められるような複雑な現実世界に対して、VLAをはじめとするAI技術の可能性を検証していく重要な挑戦と考えております」とコメントしています。
また、パーソルクロステクノロジーの取締役執行役員である川畑 輝郎は、「移動」と「作業」の双方における知見を活かしてダンプトラックを題材に統合制御に挑戦し、将来的には建設分野にとどまらず様々なモビリティやロボティクスへ展開可能な技術基盤の構築を目指すとしています。
両社の概要
- 株式会社Unseed
- 所在地:東京都文京区
- 代表者:代表取締役 CEO:山邊 璃久
- 事業内容:東京大学 松尾研発スタートアップとして、画像認識、AIエージェント、研究開発を中心とした業務特化型のフルカスタムAI開発などを展開
- パーソルクロステクノロジー株式会社
- 所在地:東京都新宿区
- 代表者:代表取締役社長:正木 慎二
- 事業内容:ものづくりとIT、セキュリティ領域を強みとし、自動車・航空宇宙・産業機械・ロボットなどの開発支援からDX、AI活用コンサルティングなどを提供
本記事は株式会社Unseedおよびパーソルクロステクノロジー株式会社の発表をもとに作成されています。

ビジネスパーソンの課題解決と納得感にこだわるDellows News編集部。キャリア論からAI、健康法まで幅広い分野に対応し、複雑なテーマでも平易な言葉で丁寧に解説。読者が「明日から使える」知識やヒントを得られるよう、具体的な事例・データ・専門家の見解を交えて執筆。情報を整理し、納得感ある記事づくりを心がけています。