スペースデータ、RobotBrainの検証用物理シミュレーションデモ9種を公開


株式会社スペースデータは、ロボットの現場実装基盤「RobotBrain」で想定する導入前検証の考え方を示す物理シミュレーションデモ9種を公開しました。物流や施設の現場で生じる荷物の落下やロボットの転倒といった失敗を対象に、動作や条件の違いによって成否が分かれる理由を衝撃力や重心などの指標で比較できる仕組みです。公開された各デモの内容は、専用サイト「RobotBrain Concept & Catalog」の「物理実験」で紹介されています。
開発の背景とシミュレーションの狙い
物流倉庫や工場、各種施設では人手不足を背景にロボットの導入が進む一方、カタログ上の仕様を満たしていても現場固有の環境要因によって失敗が生じるケースがあります。荷物を受け取るタイミングや重心の偏り、床の傾きや滑りやすさ、扉の重さ、摩擦や硬さなどの条件を見誤ることで、荷物の落下や機体の転倒、扉を開けきれないといったトラブルにつながることがあります。
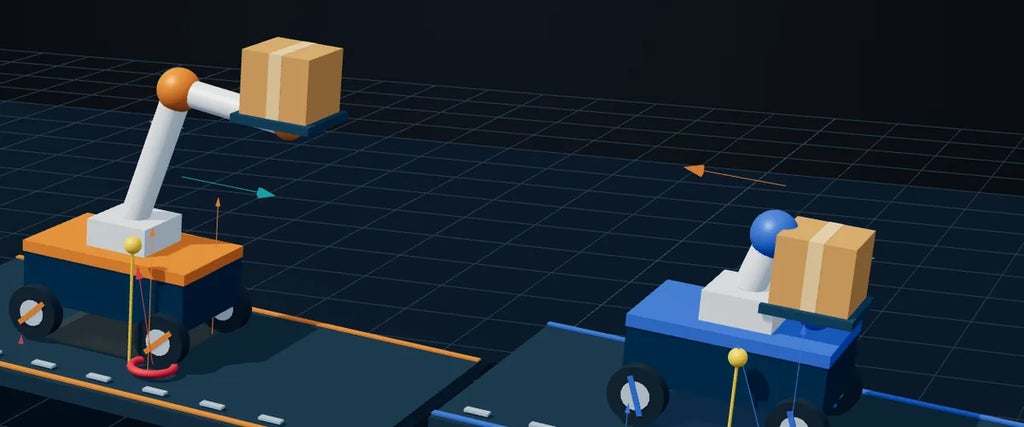
こうした課題に対しスペースデータは、ロボットの動作の成否を分ける条件を導入前に関係者が同一画面上で確認できる物理シミュレーションデモを開発しました。今回公開されたデモは「荷物を運ぶ」「人の環境で物に触れる」「形や力のかかり方が読みにくい物を扱う」の3場面に分類され、条件変更に伴う結果を比較して成否の理由を物理的に可視化することを共通のテーマとしています。
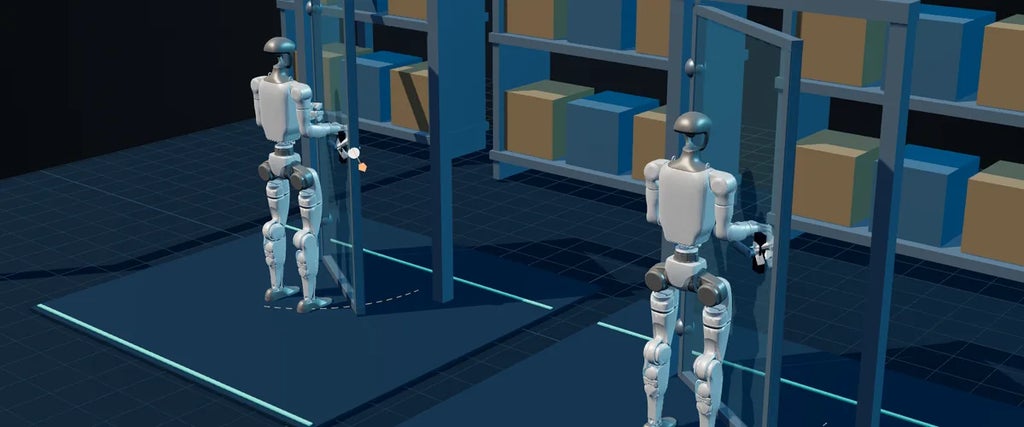
公開された9種のデモの概要
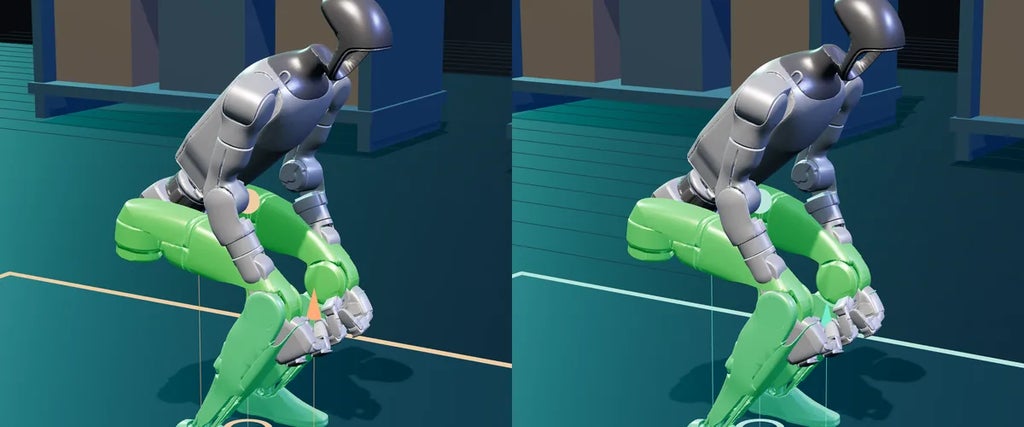
デモは現場の具体的な作業内容に合わせて用意されています。
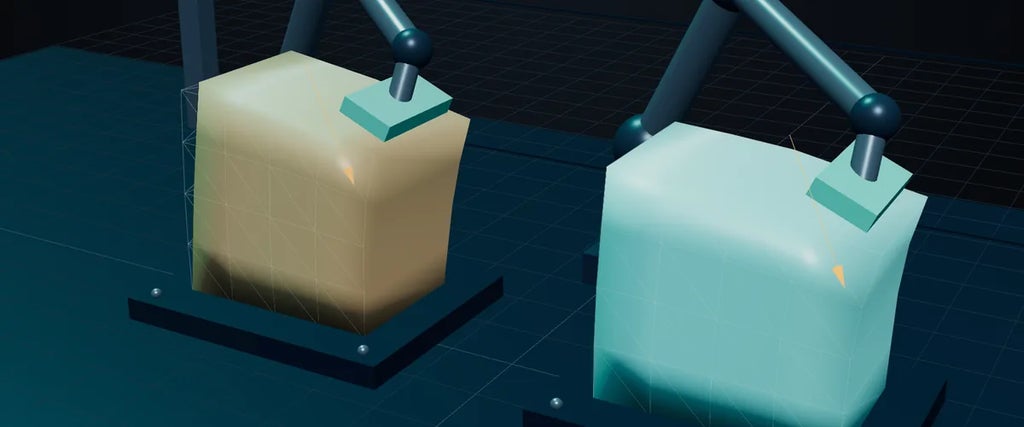
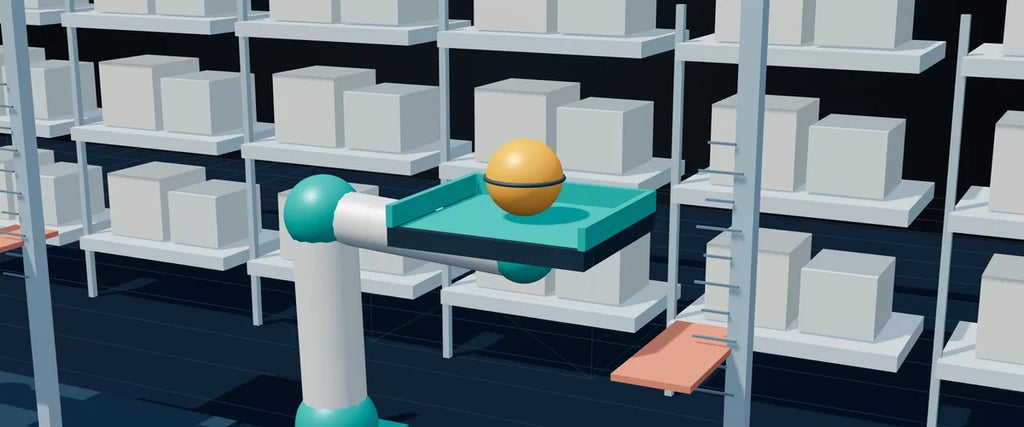
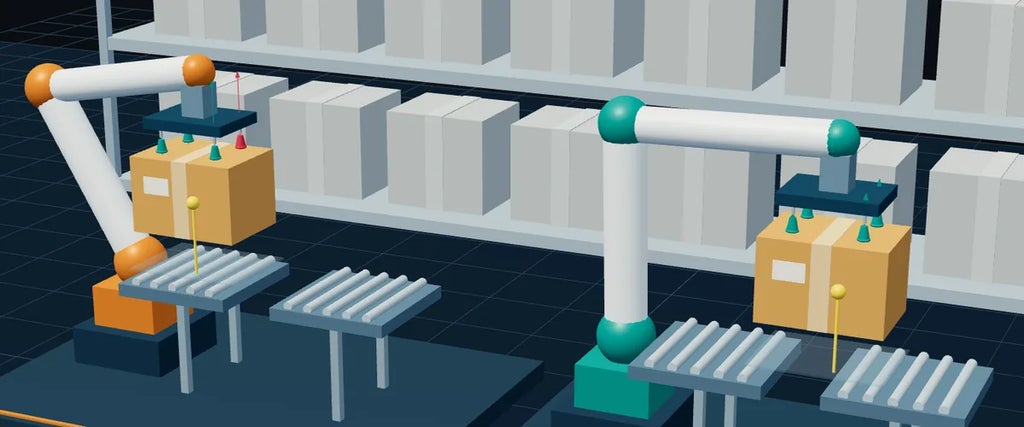
荷物を運ぶ場面を対象としたデモには、受け皿の動かし方による衝撃力や反発を比較する「CatchLab」、吸盤搬送において吸着力の合計が足りていても落下する原因を重心の偏りから可視化する「SealLab」、制動時の重心や接地荷重の変化から転倒・滑りの条件を検証する「TipLab」の3種があります。
人の環境で物に触れる場面では、手先の動かし方による力や足元の滑りを比較する「DoorLab」、立ち上がり時の重心移動の順序と関節負荷を検証する「RecoveryLab」、箱を試し押しして得られた反力から摩擦を推定して詰め方に反映する「PackSenseLab」が提供されます。
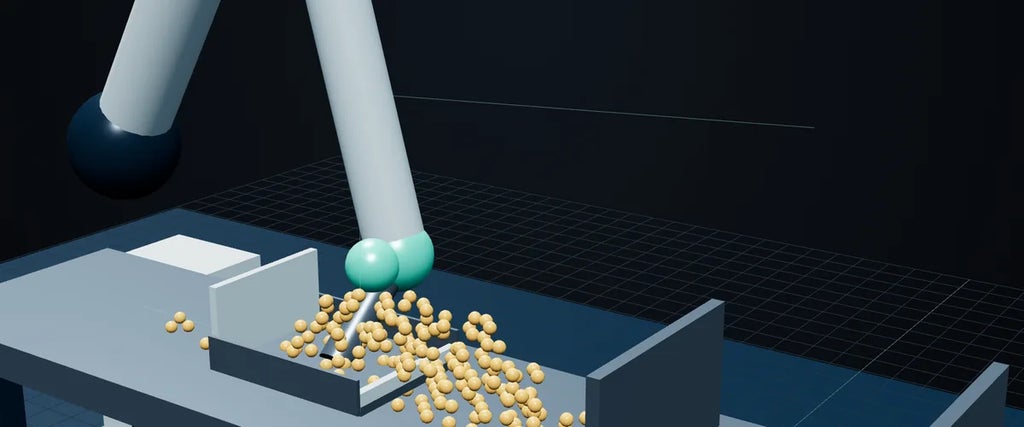
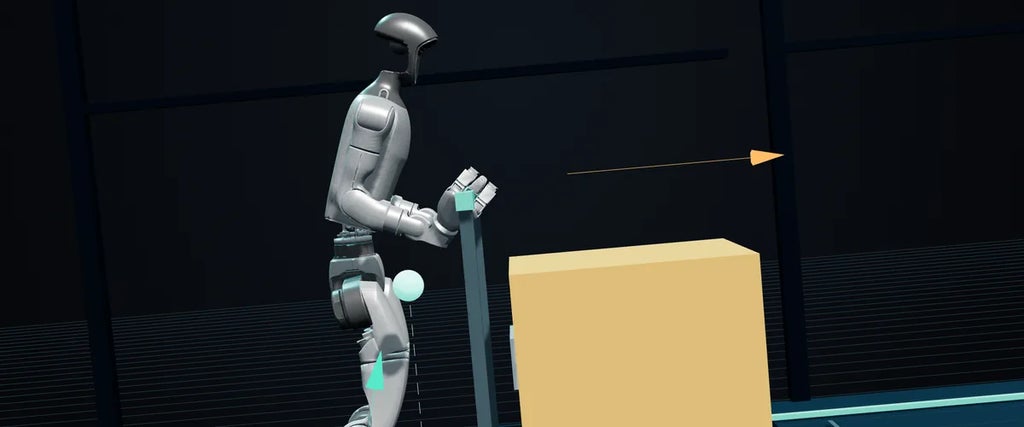
形や力のかかり方が読みにくい物を扱う場面に向けては、試し押しによる変形から硬さや減衰を推定する「SoftTwinLab」、スコップの角度による粒状材料のこぼれ方と運べる量を計算する「GranularLab」、人型ロボットが台車を押す際の姿勢や重心の影響を比べる「PushLab」が公開されています。
今後の展開と基盤機能
スペースデータは今後も物流や施設の現場でロボットの成否を分ける条件を確かめる題材を拡充し、RobotBrainの導入前検証に生かしていく方針です。基盤となるRobotBrainは、仮想空間で検証した機種や配置、制御条件を実機へ反映する「Sim to Real」と、現場の実測データを仮想空間に戻して構成を更新する「Real to Sim」のサイクルを通じて、ロボットの導入・運用・学習を支援します。
株式会社スペースデータ 概要
- 社名:株式会社スペースデータ
- 代表:佐藤航陽
- 所在地:東京都港区虎ノ門1-17-1 虎ノ門ヒルズビジネスタワー 15階
- 資本金:15億1300万円
- 事業内容:宇宙開発に関わる投資と研究
- HP:https://spacedata.jp
本記事は株式会社スペースデータの発表をもとに作成されています。
ビジネスパーソンの課題解決と納得感にこだわるDellows News編集部。キャリア論からAI、健康法まで幅広い分野に対応し、複雑なテーマでも平易な言葉で丁寧に解説。読者が「明日から使える」知識やヒントを得られるよう、具体的な事例・データ・専門家の見解を交えて執筆。情報を整理し、納得感ある記事づくりを心がけています。