スペースデータ、ドローン・人型・四足・アームの物理シミュレーションデモ5種を公開


スペースデータ、RobotBrain向けに物理シミュレーションデモ5種を公開
CATEGORY: テクノロジー
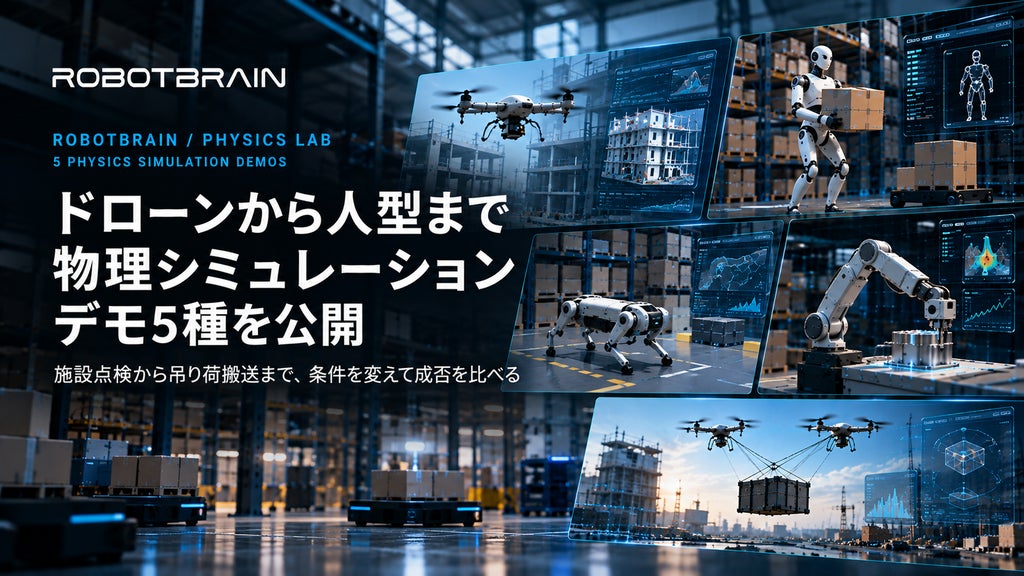
株式会社スペースデータは、ロボットの現場実装基盤「RobotBrain」向けに、物理シミュレーションデモ5種を公開しました。題材にはドローンによる施設点検、人型ロボットの協働搬送、四足歩行ロボットの走破性、アームの精密挿入、2機のドローンによる吊り荷搬送を採用しています。荷物の重さや地形、風、位置のずれといった条件を変更した際に、成否が分かれる理由を物理計算と数値で確認できる構成となっています。
開発の背景とデモ公開の狙い
人手不足を背景に、物流倉庫や工場、施設では各種ロボットの導入検討が進んでいます。一方で、現場環境には風や荷物の重量差、段差、位置のわずかなずれといった要因が存在し、同じ機体であっても条件次第で作業の成否が左右されます。導入の判断においては、動作そのものだけでなく、どの条件で性能が低下し、何を計測して確かめるべきかという根拠が求められています。
同社は導入前に関係者が同一画面上で成否の条件を確かめられるシミュレーションの開発を進めており、今回の5種は10月14日に公開された9種に続くものとなります。条件や動かし方を変えた際の結果を並べ、成功や失敗の要因を物理と数値で見える化することが共通のテーマとされています。
公開された5種の物理シミュレーションデモ
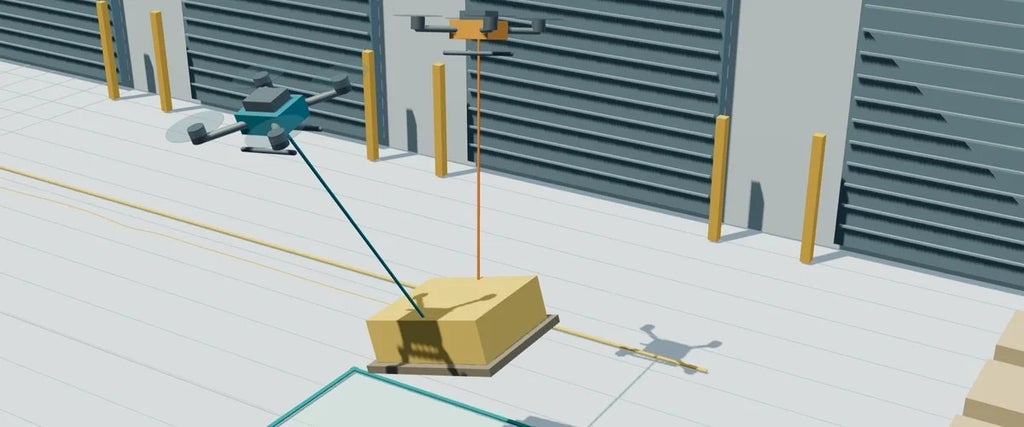
公開されたデモの概要と検証可能な条件は以下の通りです。
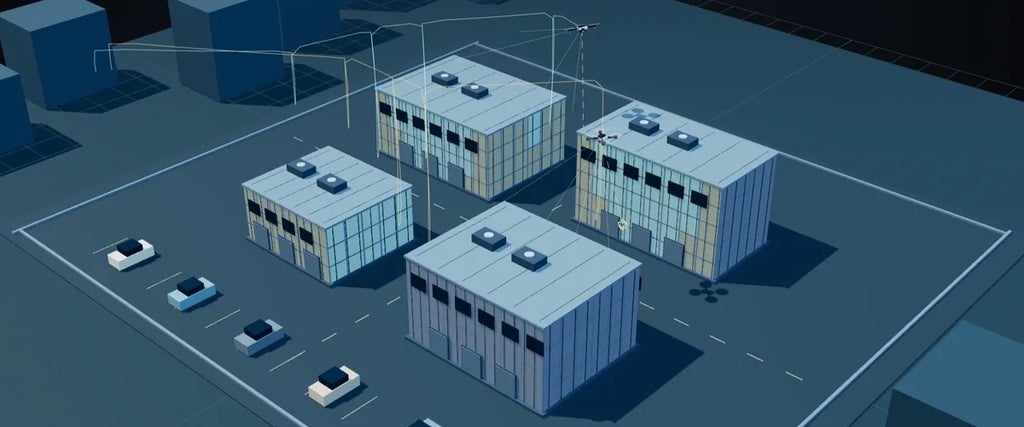
- Inspection Evidence Twin(ドローンによる施設点検)
物流施設を題材に、点検の見落としを減らす経路を比較します。未確認の箇所を優先して選択する方法と固定ルートによる点検を比較し、確認精度を評価します。距離や角度、遮蔽から「見えた」と「十分な品質で見えた」を区別して表示します。
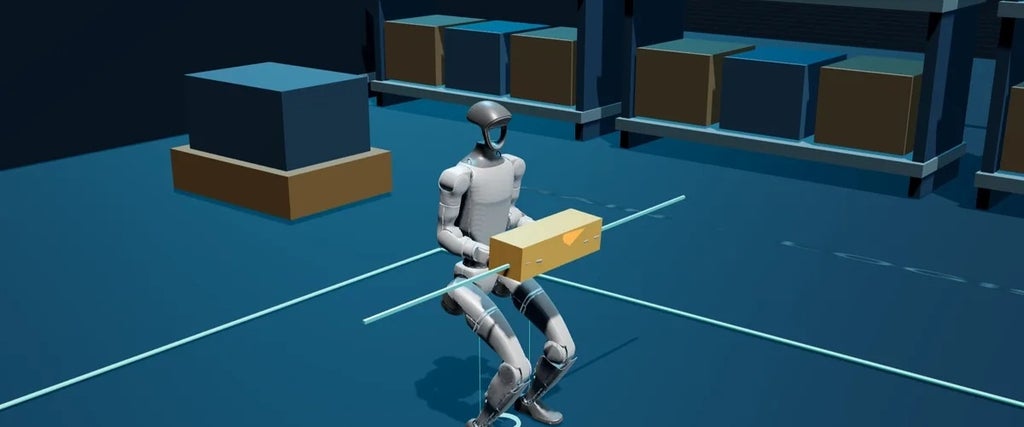
- CarryLab(人型ロボットの協働搬送)
人型ロボットによる協働搬送システムの構想デモです。実際の重さとロボットに伝達する重さを個別に設定でき、認識のずれや床の滑りやすさ、荷物の重心が全身の姿勢や関節負荷に与える影響を検証します。
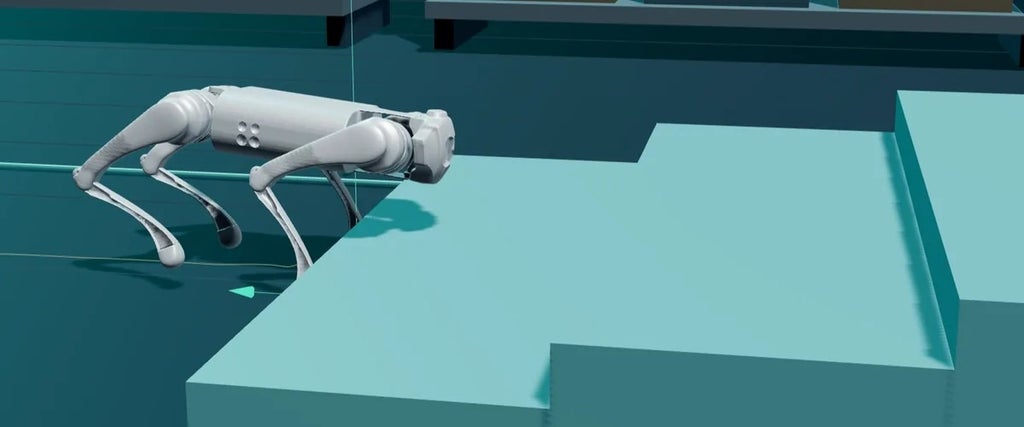
- StrideLab(四足歩行ロボットの走破性)
導入前に現場の歩行可否を検討するためのデモです。段差や狭い通路、床の摩擦によって姿勢や接地、安定性がどのように変化するかを比較します。
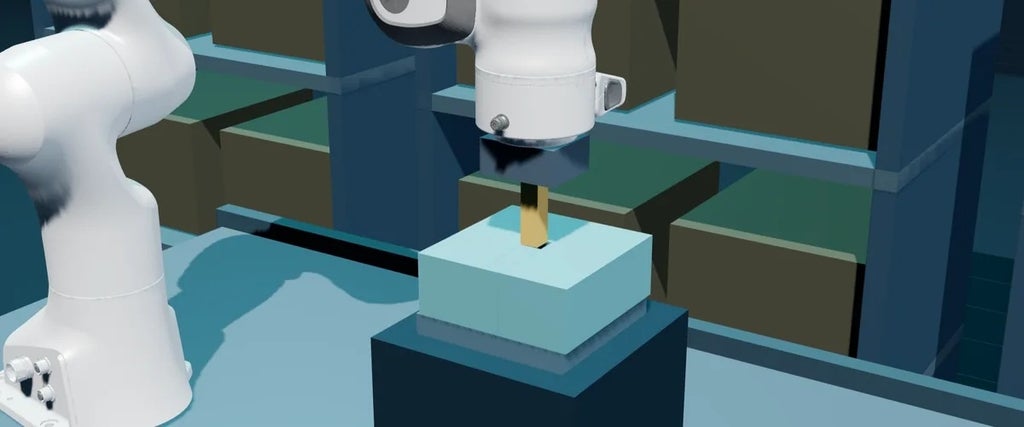
- ContactLab(接触を手がかりにしたアームの精密挿入)
部品の位置がわずかにずれている状況下で、接触時の力を手がかりに挿入する動作と、位置制御のみで挿入する場合の動作を比較し、力覚情報の有効性を可視化します。
- TetherLab(2機のドローンによる吊り荷搬送)
2機のドローンで荷物を吊り下げて運ぶ際、搬送の可否に加え、移動指令の与え方による荷物の揺れの違いを確認します。
各デモの詳細は、専用サイト「RobotBrain Concept & Catalog」内の「物理実験」(https://catalog.robotbrain.space/#catalog)で紹介されています。
RobotBrainの概要と今後の展開
RobotBrainは、現場で稼働するロボットの導入・運用・学習を支える基盤です。仮想空間で検証した機種、台数、配置、制御、安全条件を実機へ渡し(Sim to Real)、現場で得られた実測データを仮想空間へ還元する(Real to Sim)仕組みを備えています。
同社は今後、成否を分ける条件を検証するための題材を拡充し、RobotBrainの導入前検証に生かしていく方針です。また、物流や施工現場における具体的な課題に応じて、検証テーマの拡大を図るとしています。
会社概要
- 社名:株式会社スペースデータ
- 代表:佐藤航陽
- 所在地:東京都港区虎ノ門1-17-1 虎ノ門ヒルズビジネスタワー 15階
- 資本金:15億1300万円
- 事業内容:宇宙開発に関わる投資と研究
- HP:https://spacedata.jp
本記事は株式会社スペースデータの発表をもとに作成されています。
ビジネスパーソンの課題解決と納得感にこだわるDellows News編集部。キャリア論からAI、健康法まで幅広い分野に対応し、複雑なテーマでも平易な言葉で丁寧に解説。読者が「明日から使える」知識やヒントを得られるよう、具体的な事例・データ・専門家の見解を交えて執筆。情報を整理し、納得感ある記事づくりを心がけています。