Forcesteed Robotics、Physical AIを現場で利用するFOS構想を発表


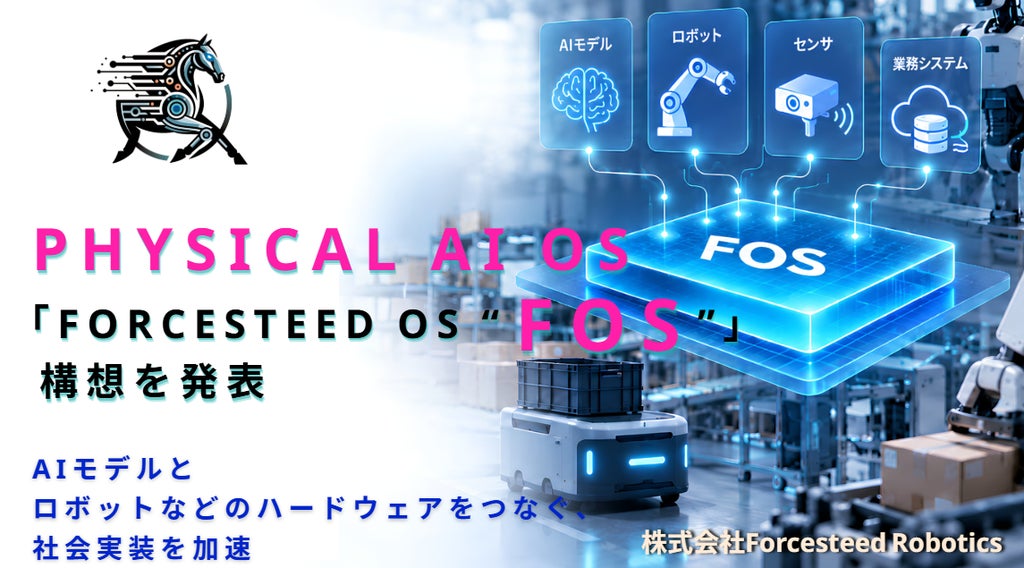
株式会社Forcesteed Roboticsは、ロボット、AIモデル、センサ、業務システムなどをつなぎ、Physical AIを実際の現場で利用するための「Forcesteed OS “FOS”(フォス)」構想を発表した。
同構想はゼロから新しいシステムを構築するものではなく、同社が顧客企業との開発や実証を通じて積み上げてきたAI・ロボティクス技術を段階的に統合・発展させる取り組みとなる。AIモデル提供企業やロボットメーカー、SIer、ユーザー企業などが持つ技術をつなぎ、実環境で利用できるOSおよびミドルウェアレイヤーの構築を目指す。
PCにおいて用途に応じたアプリケーションが必要であるのと同様に、現実世界で動くロボットにも移動や物体操作、異常検知、状況理解といった目的ごとのソフトウェアが必要とされる。ロボットはカメラやLiDAR、モーターなどのハードウェアの違いに加え、接触や安全性、通信環境といった現場ごとの条件への対応が求められる。
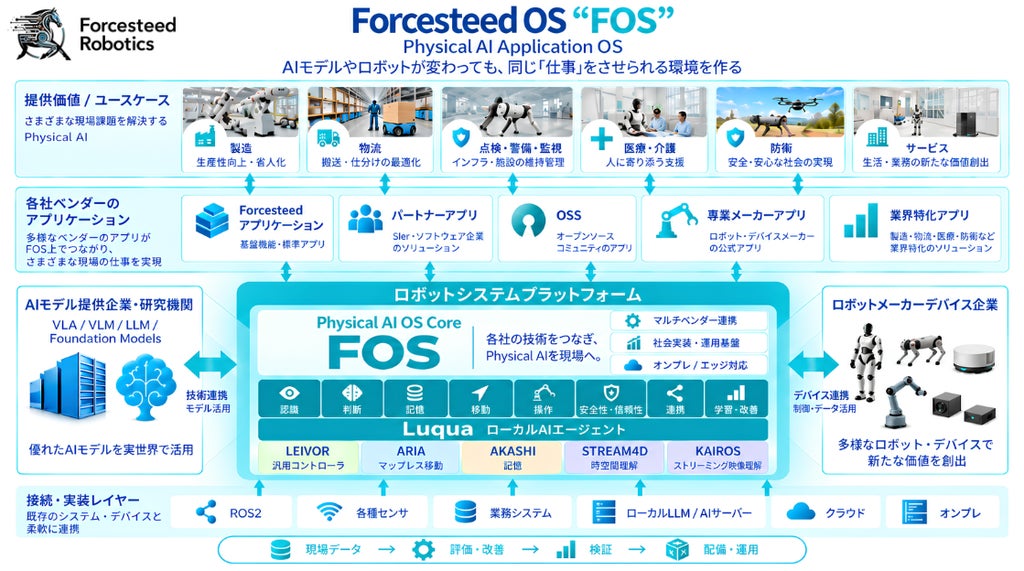
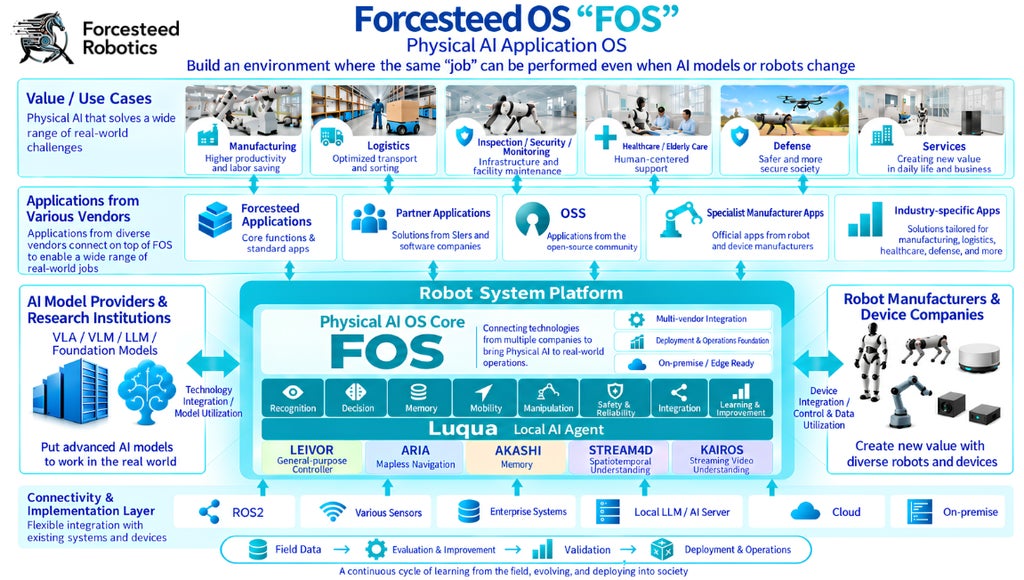
FOSにおける「OS」はロボット本体の制御OSを置き換えるものではなく、AIモデル、ロボット、センサ、業務システムなどを組み合わせてPhysical AIを構成・運用するためのソフトウェアレイヤーを指す。AIとロボットの間に存在する実装領域を埋め、実業務への適用を図るとしている。
FOSのアーキテクチャと構成アプリケーション
FOSの中心には、大脳系の人工意識「FSR-AC」をコアに位置付けるフィジカルAIエージェント「Forcesteed-Luqua」が据えられる。Luquaを中心に、認識、判断、行動、安全を担う各アプリケーションがMCPで接続・統合される。
FOSを構成する主な技術およびアプリケーションは以下の通り。
- Forcesteed-LEIVOR:ティーチング、模倣学習、AI推論、実行制御を扱う汎用ロボットコントローラ
- Forcesteed-Luqua:長期記憶、判断、ワークフロー実行、外部ツール連携などを担うローカルAIエージェント
- Forcesteed-ARIA:ロボットの移動や経路生成を担うモビリティAI
- Forcesteed-AKASHI:AIの推論、カメラ映像、アクチュエータ情報などを記録し、ロボットの判断・行動を後から確認・検証するための技術
これらを組み合わせることで「見る・考える・移動する・操作する・記録する・振り返り改善する」という一連のサイクルをFOS上で扱える環境を目指す。自社製品にとどまらず、パートナー企業が提供する外部の技術とも接続できる構造へ発展させる方針だ。
安全性の確保と今後の展開
FOSでは、AKASHIによるログ記録やLEIVORによる制御、ローカル・エッジ環境でのAI利用などを組み合わせ、安全性・信頼性・検証可能性を考慮した運用を目指す。同社はAIセーフティ・インスティテュート(AISI)をはじめとする国内外の安全性に関する議論や活動にも参画している。
今後はLuquaを中心とした技術統合を進めるとともに、ROS2をはじめとする既存のロボティクスエコシステムを活用しながら、対応するロボットやAIモデル、センサ、業務システムの拡張を図る。ロボットメーカーや研究機関、ユーザー企業などとの連携を拡大し、現場での検証を進めていくとしている。
株式会社Forcesteed Robotics 会社概要
- 会社名:株式会社Forcesteed Robotics(フォースティード ロボティクス)
- 所在地:東京都江東区青海2丁目7番4号 The SOHO
- 設立:2024年07月29日
- 代表取締役:大澤弘幸、諸岡亜貴子
- 事業内容:AI・画像認識・ロボティクス技術の研究開発および社会実装、Forcesteed-OS ”FOS”や各種アプリケーションの研究開発・社会実装・販売等
- Webサイト:https://www.forcesteed.com/
本記事は株式会社Forcesteed Roboticsの発表をもとに作成。

ビジネスパーソンの課題解決と納得感にこだわるDellows News編集部。キャリア論からAI、健康法まで幅広い分野に対応し、複雑なテーマでも平易な言葉で丁寧に解説。読者が「明日から使える」知識やヒントを得られるよう、具体的な事例・データ・専門家の見解を交えて執筆。情報を整理し、納得感ある記事づくりを心がけています。