シーオス、Logiler Moveにロボットのリアルタイム可視化機能を実装


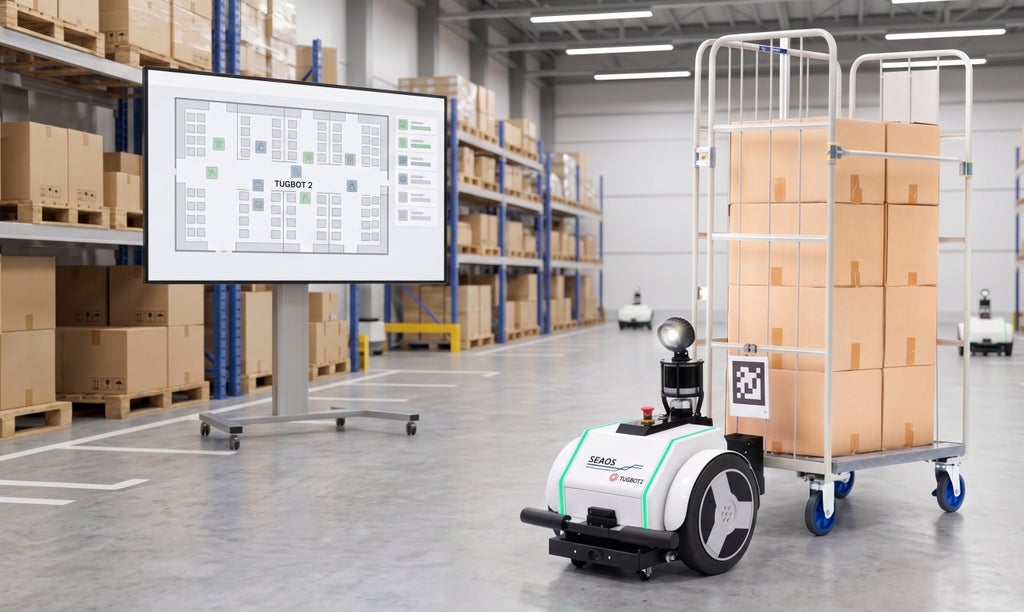
シーオス株式会社は、同社が提供するロボット統合制御プラットフォーム「Logiler Move」に、現場のロボット稼働状況を把握できる「リアルタイム可視化機能」を新たに実装した。この機能により、管理者はWeb画面やタブレットを通じて複数階層にわたる自律型搬送ロボット(AMR)の現在地や状態を一元管理できるようになる。異なるメーカーのロボットが混在する現場での監視業務の負荷を削減し、トラブルによる稼働停止の防止を目指す。
開発の背景と運用監視の課題
物流倉庫や製造現場では、SLAM式キーカートやTUGBOT2など異なるメーカーのロボットの混在や、広大な施設・複数階層での稼働が一般的になりつつある。自動搬送を導入した現場においては、各ロボットの稼働状況を把握し、トラブルによる稼働停止(ダウンタイム)を防ぐ運用面の課題が顕在化していた。
シーオスのLogiler Moveは、メーカーを越えたロボットへの動的なタスク割り当てや通路での自動譲り合い走行などのオーケストレーション(統合制御)を提供してきた。今回の機能拡充により、現場へ行かずに全容を把握できる監視環境を整え、管理者の負荷削減を図る。
新機能の特長と導入メリット
今回のアップデートによる主な特長と導入メリットは次の通り。
- 機種の垣根を越えたフリート一元可視化:直感的なWeb画面やタブレットを通じ、広大な施設内であっても1Fおよび2Fといった階層に分けてエリアごとにすべてのAMRの「現在地」と「状態」を一元管理できる。
- ダウンタイムの最小化と稼働率の向上:稼働状況や異常発生、バッテリー残量をリアルタイムで監視し、スタックやエラーの即座な検知と早期対応、計画的な充電へのアサインによりロボットの停止時間を削減する。
- デジタル俯瞰による物流動線の継続的最適化:ロボットの動きをデジタル上で俯瞰し、通路の渋滞や搬送のボトルネックを特定することで、運行計画の改善に直結させる。
- 最小限のリソースで実現する現場のDX推進:搬送業務のステータスをデジタル化して人間による確認作業を排除し、最小限の監視員で多数のロボットを安定稼働させる。
今後の展望
同社は、今回のリアルタイム可視化機能の実装を自律型ロジスティクスへの第一歩と位置づけている。今後は、人がロボットを見守る自動化から、システムが自律的に最適解を導き出してダウンタイムを未然に防ぐ自動化を目指し、Logiler Moveを現場全体のパフォーマンスを引き上げる次世代プラットフォームへと進化させていくとしている。
代表取締役 松島 聡が率いるシーオス株式会社は、ロジスティクス分野に25年以上特化してきたソリューションカンパニーである。戦略コンサルティングからシステム開発、WMS(倉庫管理システム)やTMS(輸配送管理システム)、AMRソリューション、建設(コンストラクションマネジメント)まで幅広くサービスを提供している。
- 企業名:シーオス株式会社(SEAOS, Inc.)
- 代表者:代表取締役 松島 聡
- 所在地:〒150-0013 東京都渋谷区恵比寿1-18-18 東急不動産恵比寿ビル6F
- 創立:2000年8月(設立登記:1997年12月)
- 事業内容:ロジスティクスコンサルティング、アプリケーションソフトウェア・ロボット(AMR)開発、業務設計支援、業務受託 ほか
本記事はシーオス株式会社の発表をもとに作成。

ビジネスパーソンの課題解決と納得感にこだわるDellows News編集部。キャリア論からAI、健康法まで幅広い分野に対応し、複雑なテーマでも平易な言葉で丁寧に解説。読者が「明日から使える」知識やヒントを得られるよう、具体的な事例・データ・専門家の見解を交えて執筆。情報を整理し、納得感ある記事づくりを心がけています。