スペースデータ、布や液体の揺れ、接触の力を比べられる物理シミュレーションデモ6種を公開


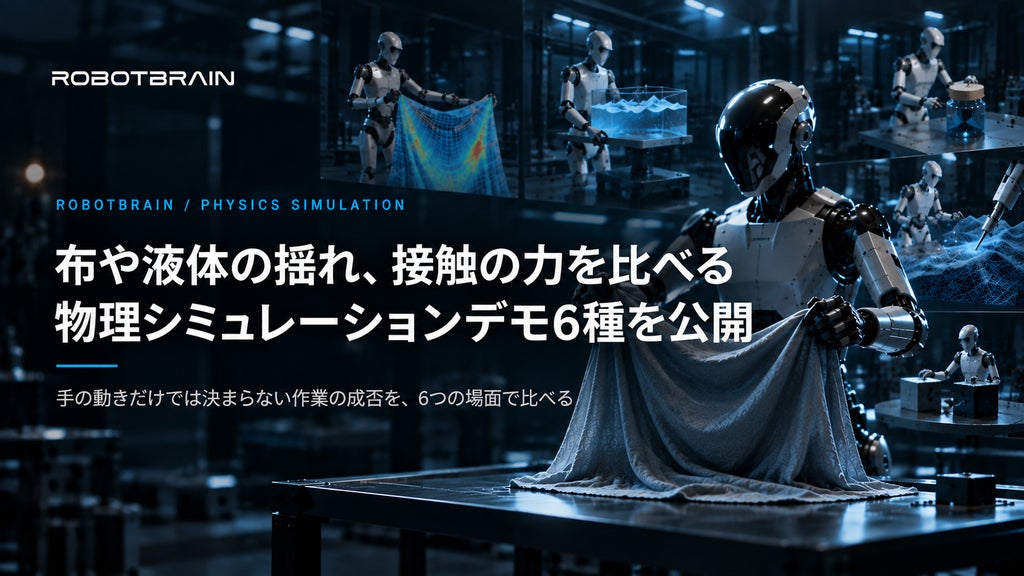
スペースデータ、RobotBrainの導入前検証向け物理シミュレーションデモ6種を公開
CATEGORY: テクノロジー
株式会社スペースデータは、ロボットの現場実装基盤「RobotBrain」で想定する導入前検証の考え方を示す物理シミュレーションデモ6種を公開しました。布や液体のように形が変わる物や、ふたと容器のように力を及ぼし合う物、凹凸のある表面や振動を対象に、動かし方や支え方、力のかけ方、構造の条件を変えた際の違いを物理計算で比較できます。各デモの内容は、専用サイト「RobotBrain Concept & Catalog」内の「物理実験」で紹介されています。
背景と検証デモの狙い
人手不足を背景に物流倉庫や工場、施設でロボットの導入が進む一方、柔らかい物や液体を扱う作業、両手での作業、道具を使った接触作業などには、手の位置だけでは成否を判断できない難しさがあります。ロボットの手が決められた位置を正しく通っても、布の形や液体の揺れには直前の動きが残り、支え方が弱ければふたが本体ごと回り、表面の凹凸によって押しつける力も変化します。
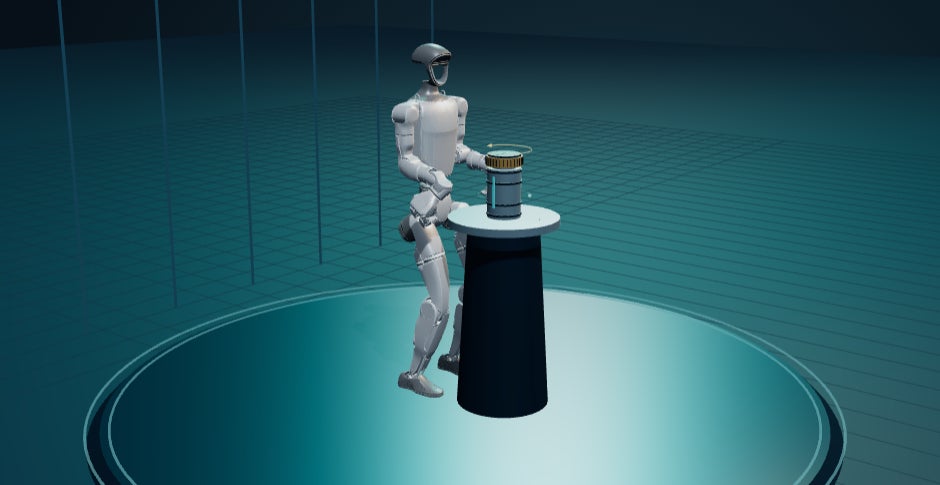
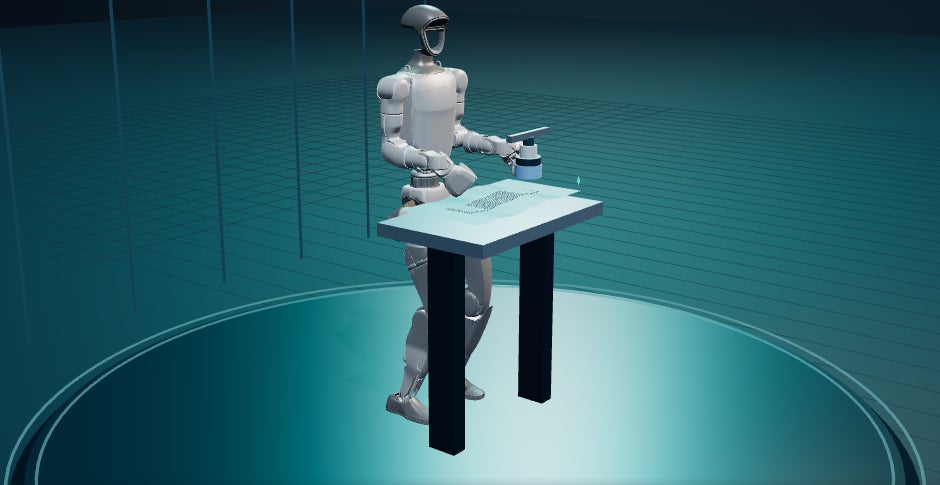
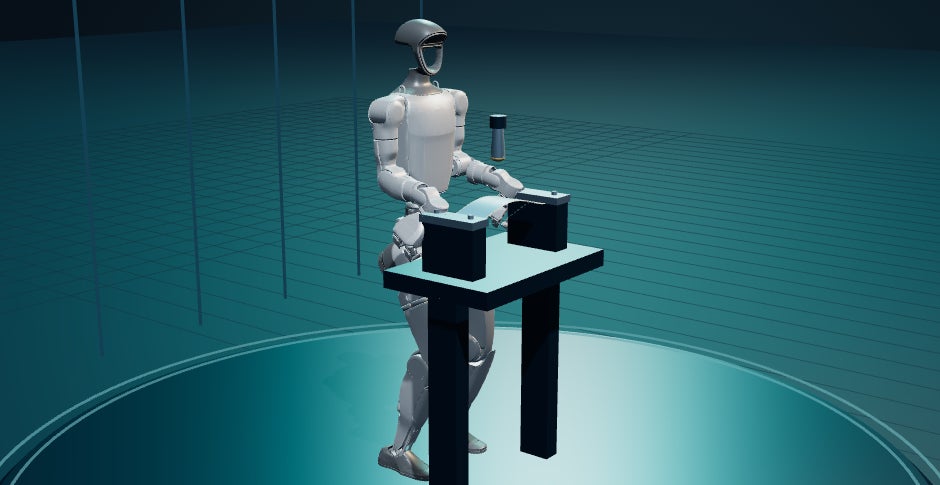
同社は、ロボットの動作の成否を分ける条件を導入前に関係者が同一画面で確認できるよう、物理シミュレーションデモを開発しています。今回公開された6種は、諸条件をそろえたうえで動かし方や支え方、力のかけ方、構造などの条件を変えた2つの場合(AとB)を比較し、手に返る力や物体の変形、揺れ、作業結果の違いを示す構成となっています。
公開された物理シミュレーションデモの一覧

公開されたデモは、作業の特性に応じた3つのテーマで構成されています。
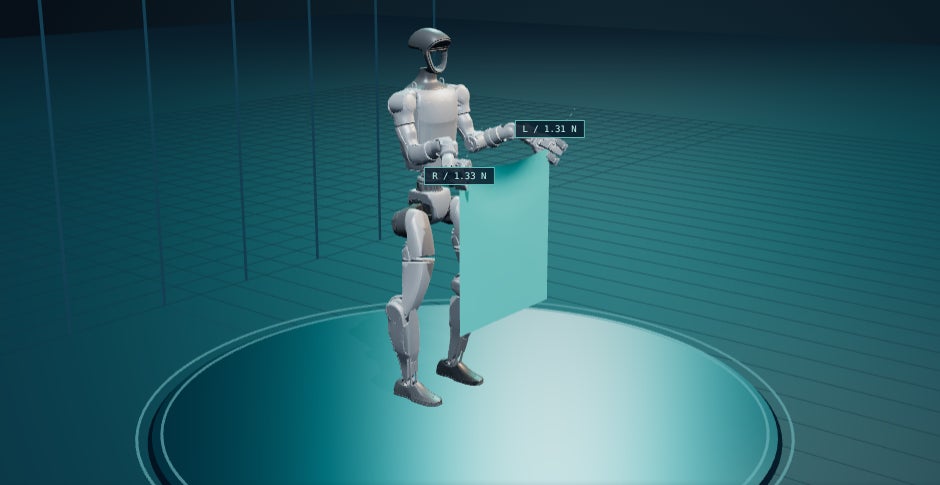
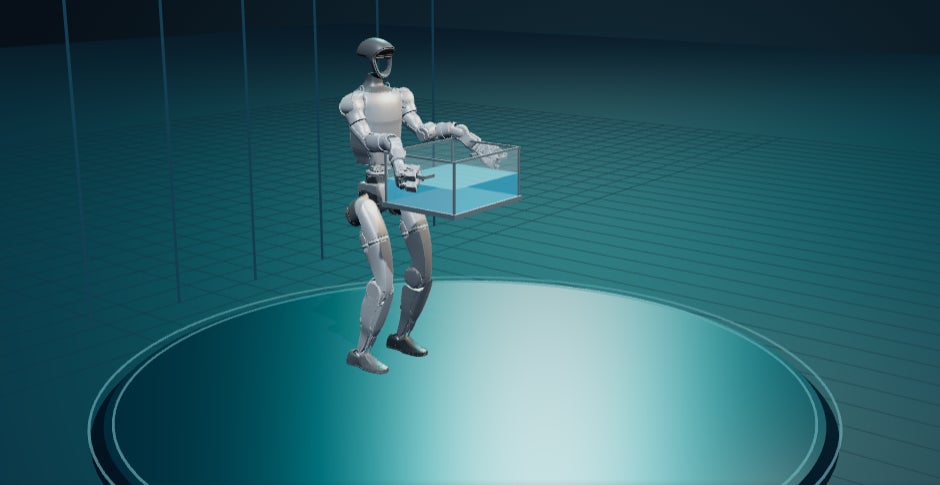
形が変わる物を扱うデモとして、人型ロボットが布を持ち上げて動かす際の伸びや反力、停止後の残留運動エネルギーを急動作と滑らかな動作で比べる「DrapeLab」と、液体の入った容器を運ぶ場面で通常搬送と液体の固有周期に合わせた動作による液面揺れを比較する「SloshLab」の2種があります。
力のかけ方や受け止め方を検証するデモには、片手で容器を支えてもう片方の手でふたを開ける際の支える力と回転角度を比較する「TwistLab」や、凹凸面を工具でなぞる際に一定の高さで動かす場合と押しつけ力のずれを見て補正する場合の違いを示す「SurfaceLab」が含まれます。
構造や腕の働きで振る舞いを変えるデモとしては、弾性構造を押して形が一気に反転する現象をエネルギー障壁の高低で比べる「SnapLab」と、しなる工具を持つ腕が外からの揺れを逆向きの力で吸収する様子を示す「ResonanceLab」が用意されています。
RobotBrainの概要と今後の展開
RobotBrainは、現場で動くロボットの導入・運用・学習を支える基盤です。仮想空間で検証した機種、台数、配置、制御、安全条件を実機へ渡し(Sim to Real)、現場で得られた走行、作業、異常などの実測データを仮想空間へ戻して空間と構成を更新する仕組み(Real to Sim)を備えています。
同社は今後、物流や施設の現場でロボットの成否を分ける条件を物理シミュレーションで確かめる題材を拡充し、RobotBrainの導入前検証に生かしていく方針です。
株式会社スペースデータについて
株式会社スペースデータは、代表取締役社長を佐藤航陽が務め、東京都港区虎ノ門1-17-1 虎ノ門ヒルズビジネスタワー 15階に拠点を置くテクノロジースタートアップです。資本金は15億1300万円で、宇宙開発に関わる投資と研究を事業内容としています。
- 社名:株式会社スペースデータ
- 代表:佐藤航陽
- 所在地:東京都港区虎ノ門1-17-1 虎ノ門ヒルズビジネスタワー 15階
- 資本金:15億1300万円
- 事業内容:宇宙開発に関わる投資と研究
- HP:https://spacedata.jp
本記事は株式会社スペースデータの発表をもとに作成されました。

ビジネスパーソンの課題解決と納得感にこだわるDellows News編集部。キャリア論からAI、健康法まで幅広い分野に対応し、複雑なテーマでも平易な言葉で丁寧に解説。読者が「明日から使える」知識やヒントを得られるよう、具体的な事例・データ・専門家の見解を交えて執筆。情報を整理し、納得感ある記事づくりを心がけています。