EmplifAIが双腕と表情を持つ研究用ヒューマノイドOpenShellを開発


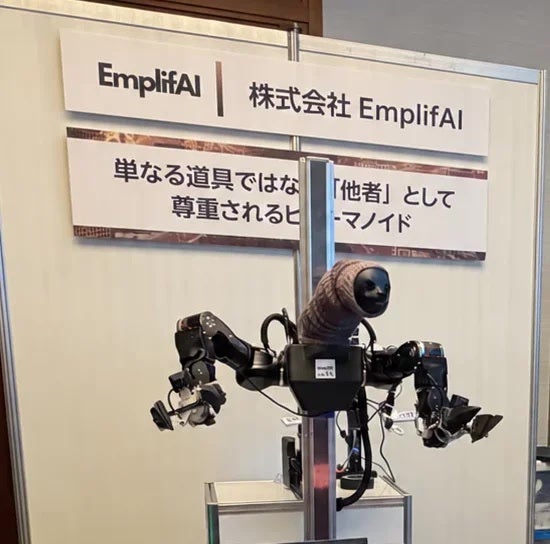
株式会社EmplifAIは、双腕による作業や車輪移動に表情や声によるコミュニケーションを組み合わせたヒューマノイド「OpenShell」を開発しました。同機体は、一般社団法人AIロボット協会(AIRoA)がNEDO(国立研究開発法人新エネルギー・産業技術総合開発機構)委託事業の一環として実施する「国産汎用ロボット開発コンペティション」への提案機体です。頭部・双腕・グリッパー・台車に合計28軸を備え、フィジカルAIと対人インタラクションの研究開発に対応します。
表情や声で意図を伝える頭部機構
人と働くロボットにおいて、物の運搬や操作能力に加え、人がその動きや意図を理解しやすいことが求められる背景から、「人と働くために、顔がある。」をコンセプトに開発されました。
ナマケモノをモチーフとした頭部には、パン・チルトと口角・口パクの計4軸が搭載されています。頭部デザインはアーティストの藤堂孝行が手がけており、顔の向き、表情、声を通じた注意の方向や動作開始の提示など、人とロボットの関わり方を研究できます。
頭部は交換や拡張が可能で、ステレオカメラを搭載しています。VRゴーグルや3Dディスプレイでの立体視に対応し、カメラやディスプレイ、表情機構を用途に合わせてカスタマイズできる設計です。なお、表情や意図提示は安全機能とは独立したHMI(人と機械のインターフェース)となっています。
28軸構成による作業性と全方向移動
OpenShellは腕部にOpenArm 01、台車にTidyBot++を採用しています。肘が前に出るように腕を取り付けて前方での作業をしやすくしており、片手で2Lのペットボトルを持つことが可能です。
軸構成の内訳は以下の通りです。
- 頭部:4軸(パン・チルト・口角・口パク)
- 腕:7軸×2=14軸
- グリッパー:1軸×2=2軸
- 台車:8軸(4輪×操舵・車輪駆動の2軸)
- 合計:28軸
台車は8つの駆動軸により、前後・左右・旋回の3自由度の移動に対応します。オプションとして3D LiDARを搭載することで自律移動にも対応可能です。
力覚フィードバックによる遠隔操作と拡張可能な研究基盤
遠隔操作システムとして、バイラテラルリーダーアームによる力覚フィードバックに対応しています。操作に対するロボットの動作倍率を下げる精密モードを利用できるほか、VRコントローラーでの操作にも対応しています。
ソフトウェア面ではROS 2、SDK、LeRobotに対応し、独自のVLA、模倣学習、強化学習(RL)、各種センサを接続できる構成となっています。
遠隔操作による作業実演と視覚・行動・対話・非言語の同期記録を通じ、動作だけでなく意図の提示や応答の間も研究対象とします。収集したデータを作業能力と対人インタラクションの評価・学習・改善につなげ、人との協働を含むフィジカルAIの研究を支えるとしています。
今後の展望
株式会社EmplifAIは、公開可能なROS 2パッケージやインターフェースを順次オープン化し、研究コミュニティとともにOpenShellの改善や拡張を進めるとしています。研究機関や企業との共同開発を通じて、身体と知能、人との関わり方を一体で研究できる基盤を目指す方針です。
本記事は株式会社EmplifAIの発表をもとに作成しています。

ビジネスパーソンの課題解決と納得感にこだわるDellows News編集部。キャリア論からAI、健康法まで幅広い分野に対応し、複雑なテーマでも平易な言葉で丁寧に解説。読者が「明日から使える」知識やヒントを得られるよう、具体的な事例・データ・専門家の見解を交えて執筆。情報を整理し、納得感ある記事づくりを心がけています。