ヴイストン、LiDAR搭載の学習用台車ロボット ライトローバー E32 を発売へ


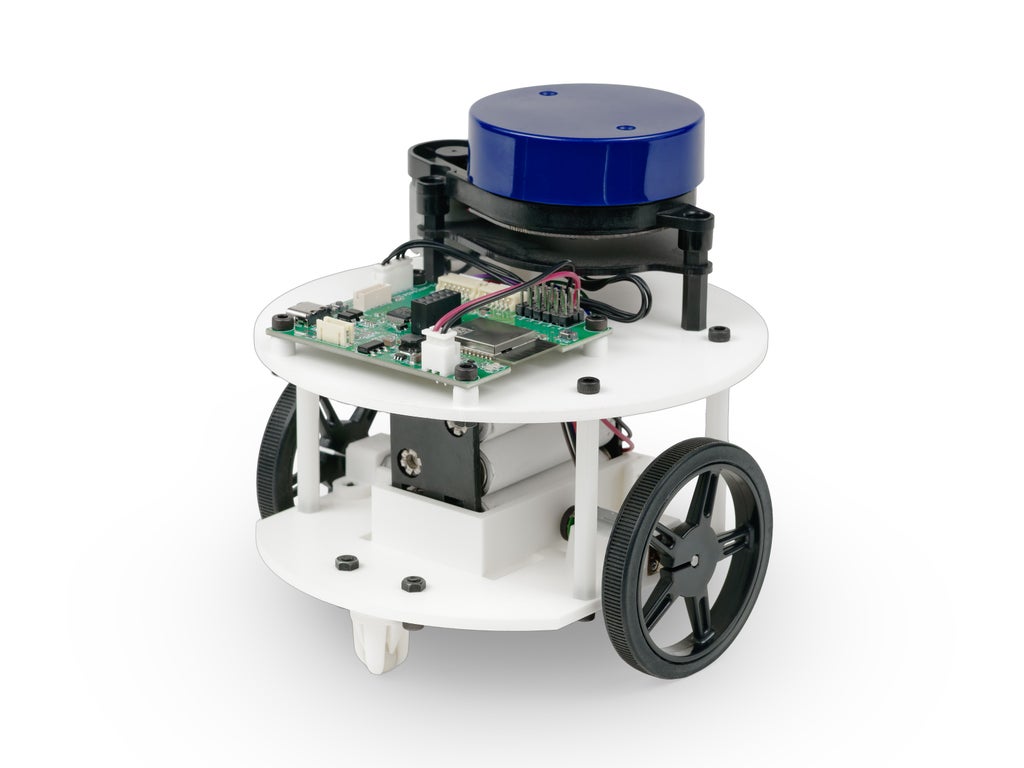
大阪府大阪市に本社を置くヴイストン株式会社(代表取締役:大和信夫)は、LiDAR(LRF)を標準搭載した学習用台車ロボット「ライトローバー E32」を発売します。
本製品は、卓上で走行可能な小型筐体を維持しながら、SLAMや自律走行に必要な処理をネットワーク越しの外部PCで実行する構成を採用しました。これにより機体の小型化・軽量化と低価格化を図り、ROS 2の入門教材や台車ロボットの自律走行制御に関する学習教材、応用研究の題材としての活用を見込んでいます。
外部PC処理による小型・軽量化と高性能LiDARの標準搭載
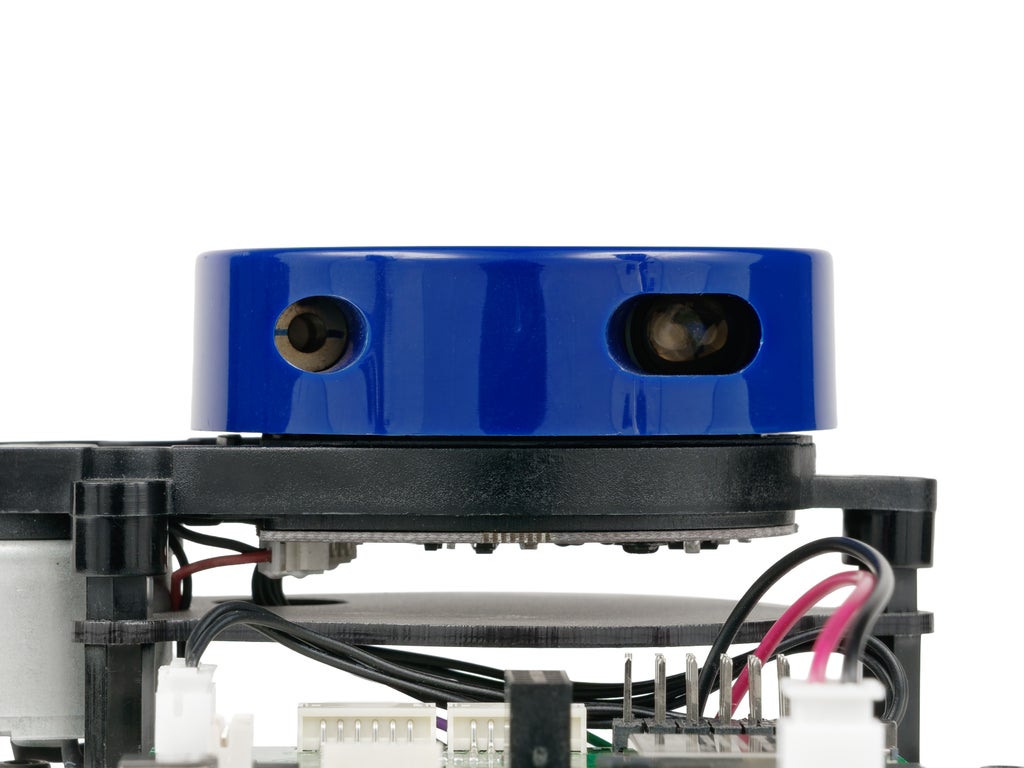
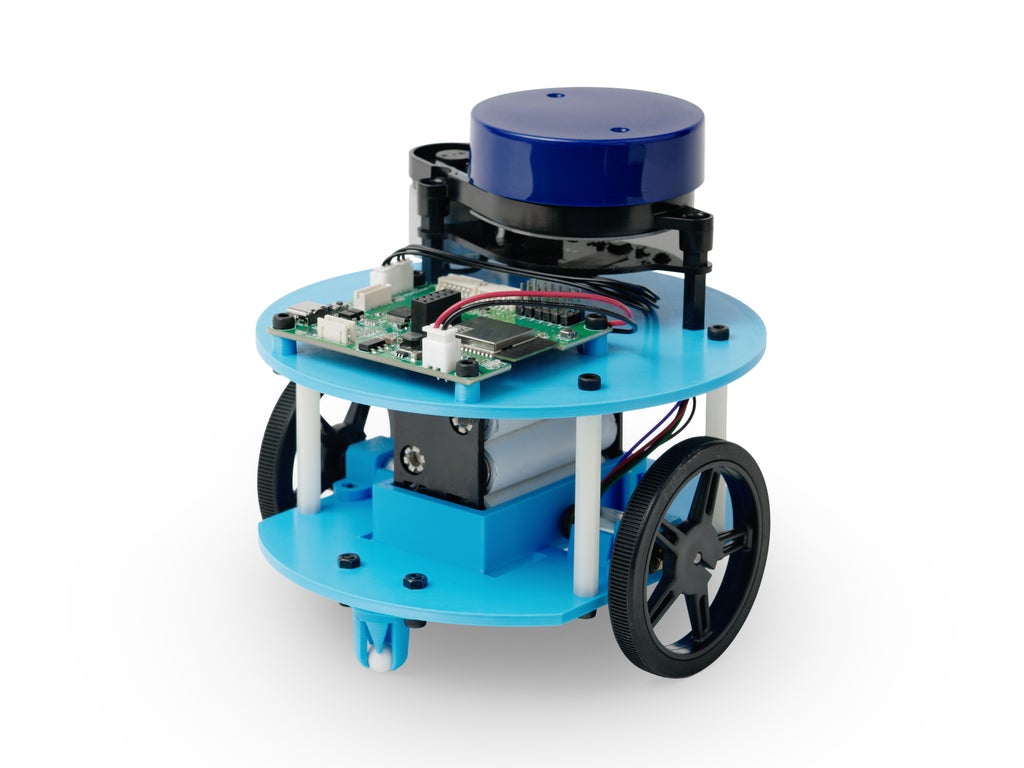
ライトローバー E32は、学習用小型台車ロボット「ライトローバー」のバリエーションモデルです。本体上部に小型LiDAR「YDLIDAR X2」を標準搭載し、組み立て済みの状態で販売されるため、購入後すぐの実習や開発に対応します。卓上などのコンパクトなエリアで実動できるため、学習や実習の安全確保に特別な配慮を要さずに運用が可能です。
機体本体ではなくネットワーク越しのPC上でSLAMや自律走行の処理を実行する構成をとることで、本体重量は約291g(バッテリー除く)に抑えられています。
ROS 2およびArduino IDEに対応した開発環境
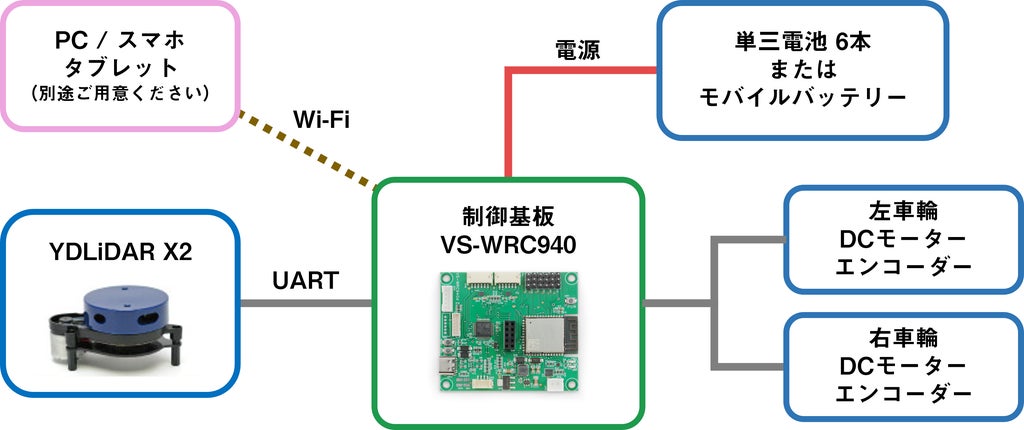
本製品はROS 2(ROS 2 HumbleおよびROS 2 Jazzy)に対応し、micro-ROSを活用した機器間連携を行います。動作確認済みのPC側ROS 2環境は以下の通りです。
- Ubuntu 22.04(ROS 2 Humbleの場合)
- Ubuntu 24.04(ROS 2 Jazzyの場合)
- Windows11 WSL2 Ubuntu 22.04(ROS 2 Humbleの場合)
- Windows11 WSL2 Ubuntu 24.04(ROS 2 Jazzyの場合)
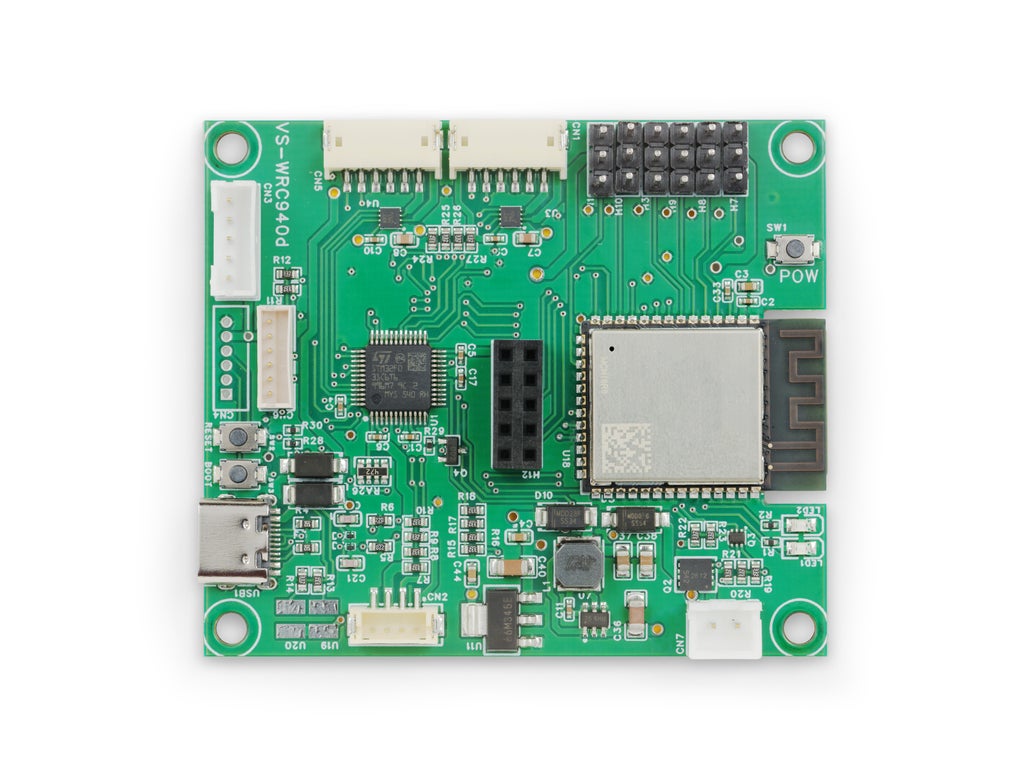
また、搭載されている制御基板「VS-WRC940」にはメインプロセッサーとして「ESP32-S3-WROOM-1」を採用しており、Arduino IDE(Arduino IDE 2.3.10で動作確認済み)でのプログラミングが可能です。対応するサンプルコード類はGitHubにて無償公開されます。
3Dプリンター製フレームと柔軟な電源供給
本体フレームには3Dプリンターで出力した部品を採用しています。フレームの形状データも公開が予定されており、ユーザー自身による部品出力や追加部品を取り付けるための設計変更など、カスタマイズが可能です。ただし、標準と異なる部品を搭載する際は、重心位置や重量の関係から正常に走行・動作できない場合があります。
電源は、単3電池(アルカリ電池、あるいはニッケル水素電池)6本、または市販のモバイルバッテリーに対応しています。
製品仕様と販売情報
本製品は屋内専用で、公式Webショップ「ロボットショップ」にて販売されます。
- 製品名:ライトローバー E32
- 価格:49,500円(10%消費税込み)
- サイズ:W130×D130×H128.3 (mm)
- 本体重量:約291g(バッテリー除く)
- 主な本体材質:ABS
- 駆動方式、車輪直系:差動二輪(60mm)+ボールキャスター(8mm)
- モーター:DCモーター×2
- 回転検出:エンコーダー
- 制御基板:VS-WRC940(ESP32-S3-WROOM-1を搭載)
- インターフェース:USBシリアル(USB Type-C)、Wi-Fi、Bluetooth、I2C、SPI、GPIO
- 商品ページ:https://www.vstone.co.jp/robotshop/index.php?main_page=product_info&products_id=5440
本記事はヴイストン株式会社の発表をもとに作成されています。

ビジネスパーソンの課題解決と納得感にこだわるDellows News編集部。キャリア論からAI、健康法まで幅広い分野に対応し、複雑なテーマでも平易な言葉で丁寧に解説。読者が「明日から使える」知識やヒントを得られるよう、具体的な事例・データ・専門家の見解を交えて執筆。情報を整理し、納得感ある記事づくりを心がけています。