AGIRobotsがPhysical AI向け7軸ロボットアームHA1の販売を開始へ


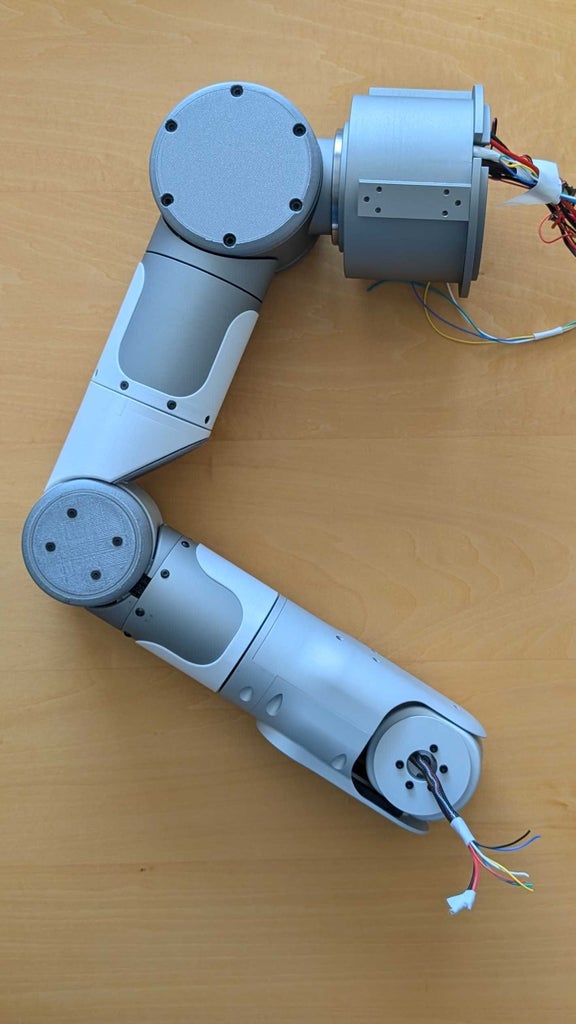
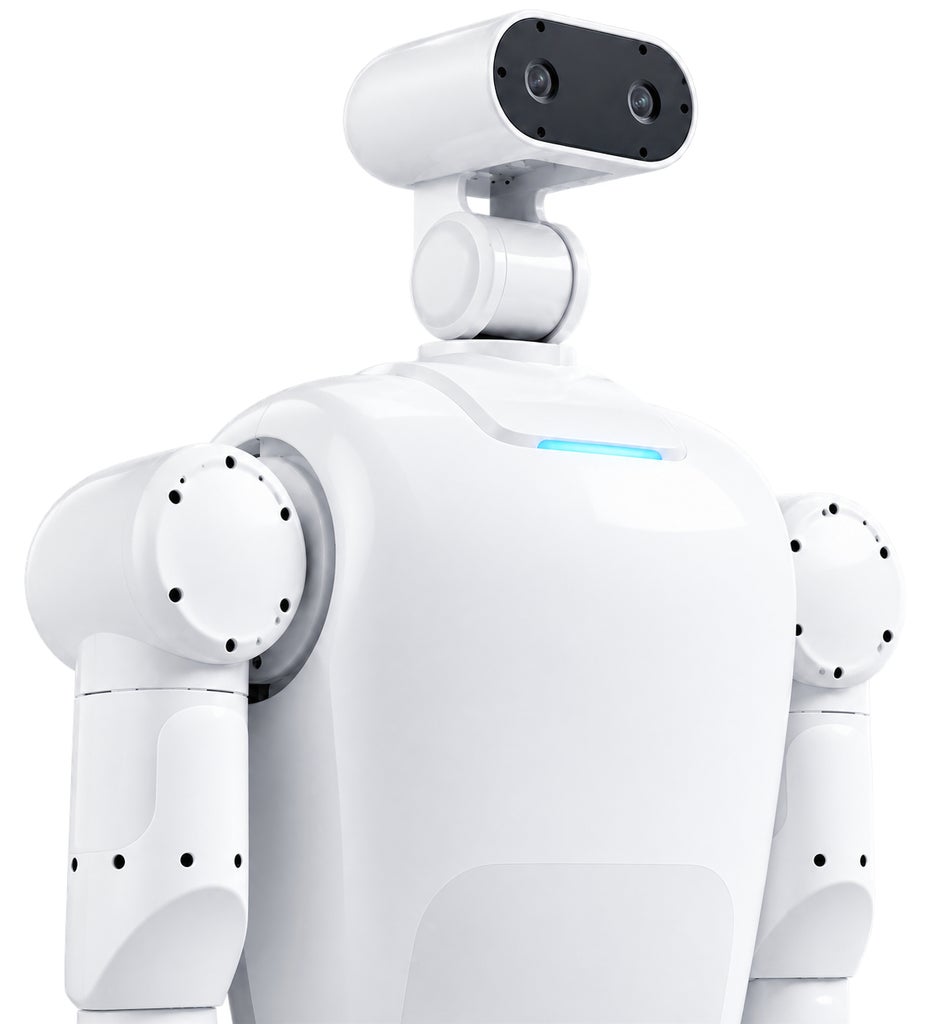
AGIRobots株式会社は、ヒューマノイドロボットやPhysical AIの研究開発に向けた7軸ロボットアーム「HA1」の販売を開始します。主要構造を金属で構成し、手先デバイスへの接続を想定した内部信号配線や24V電源供給機能を備えています。ヒューマノイドロボット一式を導入する前段階から実機研究を始められるハードウェアとして、幅広い用途での利用を想定しています。
HA1は、人間の腕に近い自由度を持たせた7軸ロボットアームです。肩から肘までの上腕部と、肘から手首までの前腕部をそれぞれ約25cmとし、複数の関節を組み合わせることで、対象物へ腕を伸ばす動作や障害物を避けた手先の位置・姿勢調整といった多様な姿勢に対応します。7軸構成により、肘の位置や腕全体の姿勢も含めた冗長性のある動作生成が可能です。
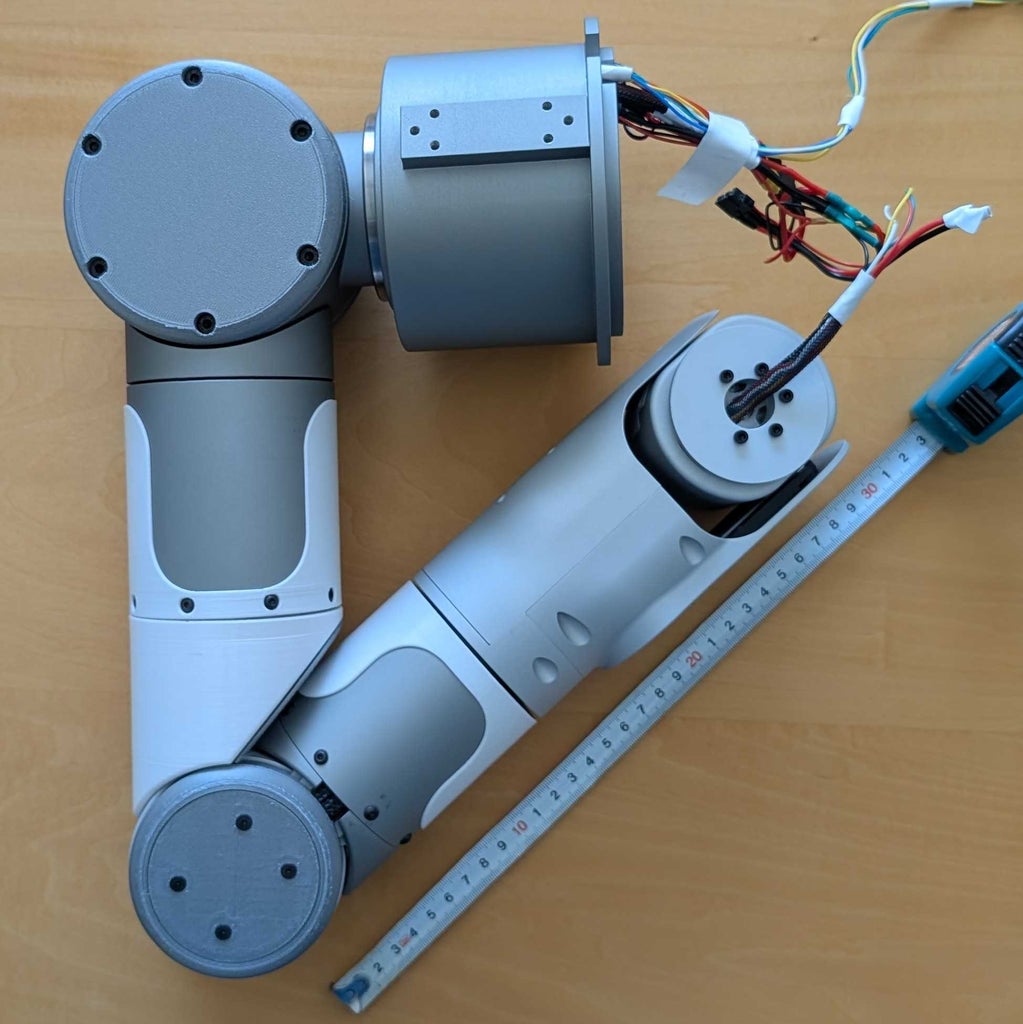
主要構造には金属部品を採用し、剛性と耐久性を重視した構造としています。肘を90度に曲げた一般的な搬送姿勢において、手先の定格ペイロードは3kg、ピークペイロードは約10kgを想定しています(ペイロードは現行設計における参考値で、姿勢、速度、加速度、使用条件等によって異なります)。また、関節にはQDD(Quasi-Direct Drive)方式のアクチュエータを採用しており、バックドライバビリティを活かした柔軟な動作を可能にしています。
内部配線と24V電源供給で外部ケーブルを抑制
アーム内部には手先側まで4本の信号線が配線されています。標準的な利用方法としてUSB 2.0通信を想定しており、手先側でUSBハブなどを用いることでリストカメラやロボットハンドといった複数デバイスへの分岐が可能です。この4線はUSB 2.0専用ではなく、RS485など別の通信方式にも使用できます。
さらに、アーム内部を通じて手先側へ電源を供給し、先端部で24V電源を利用できる設計としています。これにより、手先周辺の機器に電源を供給するための外部配線を追加する必要を抑えられます。加えて、肩部、上腕部、前腕部をボルト固定で分割できる脱着式モジュール構造を採用しており、メンテナンスやロボットへの組み込みを考慮した構成となっています。
自社ヒューマノイドへの採用と研究開発用途
HA1のベースとなる7軸ロボットアームは、AGIRobotsが開発する据え置き型セミヒューマノイドロボットの両腕に採用されているほか、移動型セミヒューマノイドロボット「AGIRobots Worker」についても今後同アームをベースとした構成へ統一する予定です。
Physical AIやロボットAIの研究開発、VLA(Vision-Language-Action)モデルの実機検証、テレオペレーション、データ収集、接触を伴うマニピュレーション研究、AGV・AMRへの搭載、現場におけるPoCなど、多様な用途での利用が想定されています。
AGIRobots株式会社について
AGIRobots株式会社は、ヒューマノイドロボティクスおよびPhysical AI領域の研究開発・製品開発を行う企業です。
- 会社名:AGIRobots株式会社
- 代表者:代表取締役 赤見坂 篤記
- 設立:2024年10月17日
- 本社:〒466-0064 愛知県名古屋市昭和区鶴舞1丁目2-32
- 事業領域:ヒューマノイドロボティクス / Physical AI / ロボット開発
- HA1 製品ページ:https://www.agirobots.com/jp/products/arm/
- 公式サイト:https://www.agirobots.com/
本記事はAGIRobots株式会社の発表をもとに作成

ビジネスパーソンの課題解決と納得感にこだわるDellows News編集部。キャリア論からAI、健康法まで幅広い分野に対応し、複雑なテーマでも平易な言葉で丁寧に解説。読者が「明日から使える」知識やヒントを得られるよう、具体的な事例・データ・専門家の見解を交えて執筆。情報を整理し、納得感ある記事づくりを心がけています。